Community idea
Open-Source-Zweibein-Humanoid mit Quasi-Direktantrieb
Ein kompakter Open-Source-Humanoidroboter mit drehmomentstarken Quasi-Direktantriebs-Aktuatoren für dynamische Balance und natürliche Fortbewegung. Durch zugängliche Fertigungsmethoden senkt er die Hürde für fortschrittliche zweibeinige Robotikforschung und expressive Teleoperation.
Translated from EN (auto)
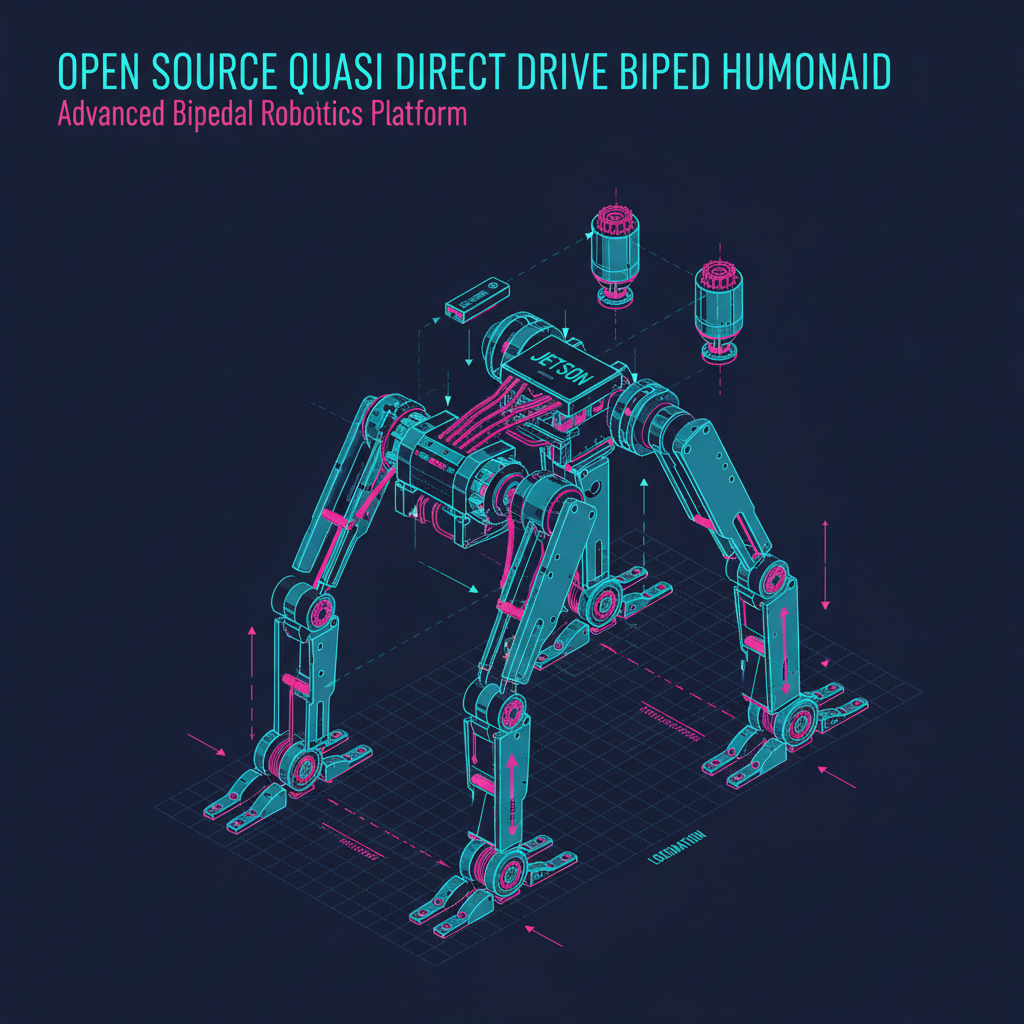
KI-Skizze · RoboHub AI
0 upvotes👁️ 7 views
Original prompt (Englisch)
humanoid
Like this idea? Build it.
Open the Builder pre-filled with this concept. Get a real BOM, render, schematic and firmware in 30 seconds.
Related ideas
Comments (0)
Markdown supported (**bold**, links, lists)
…