CocoaScout RTK: Rover autónomo para análisis del suelo
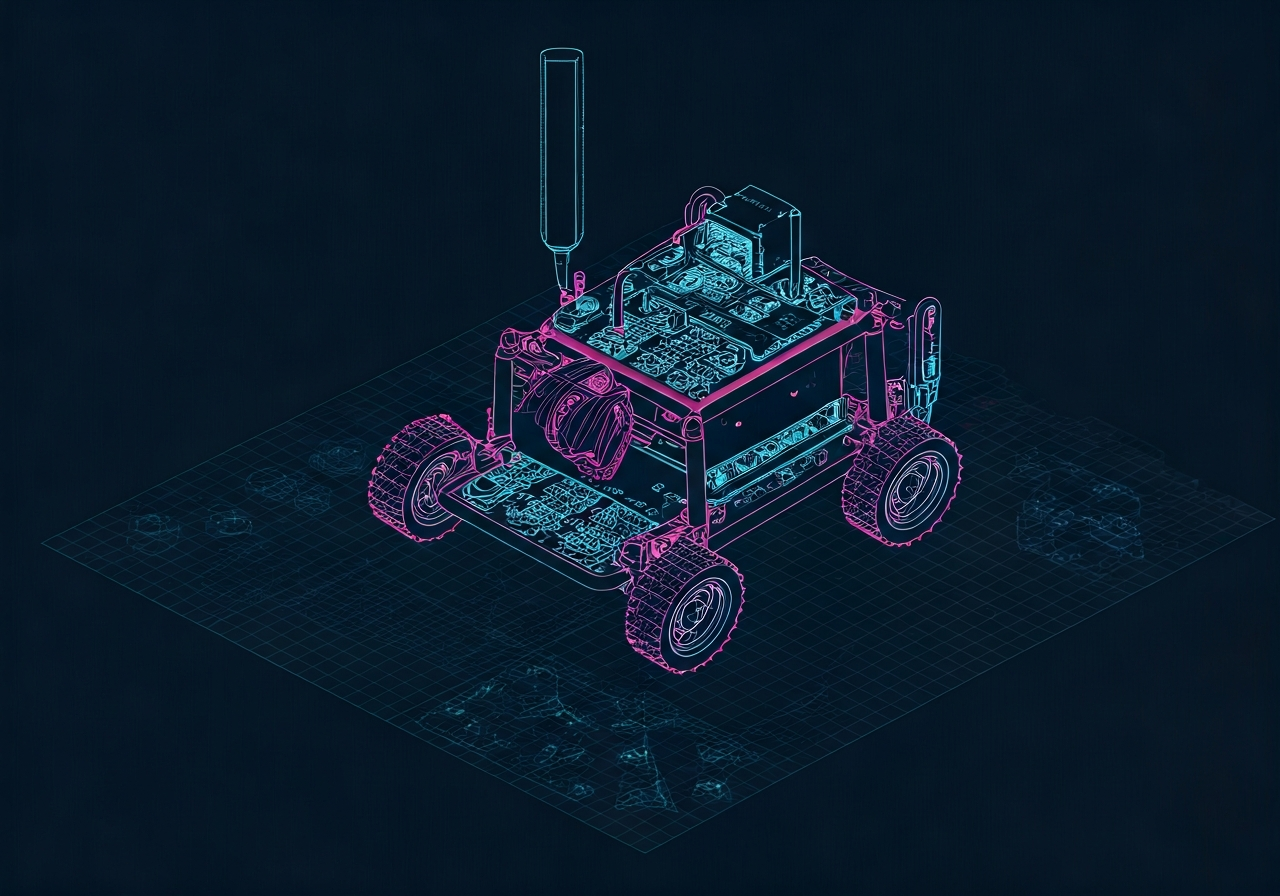
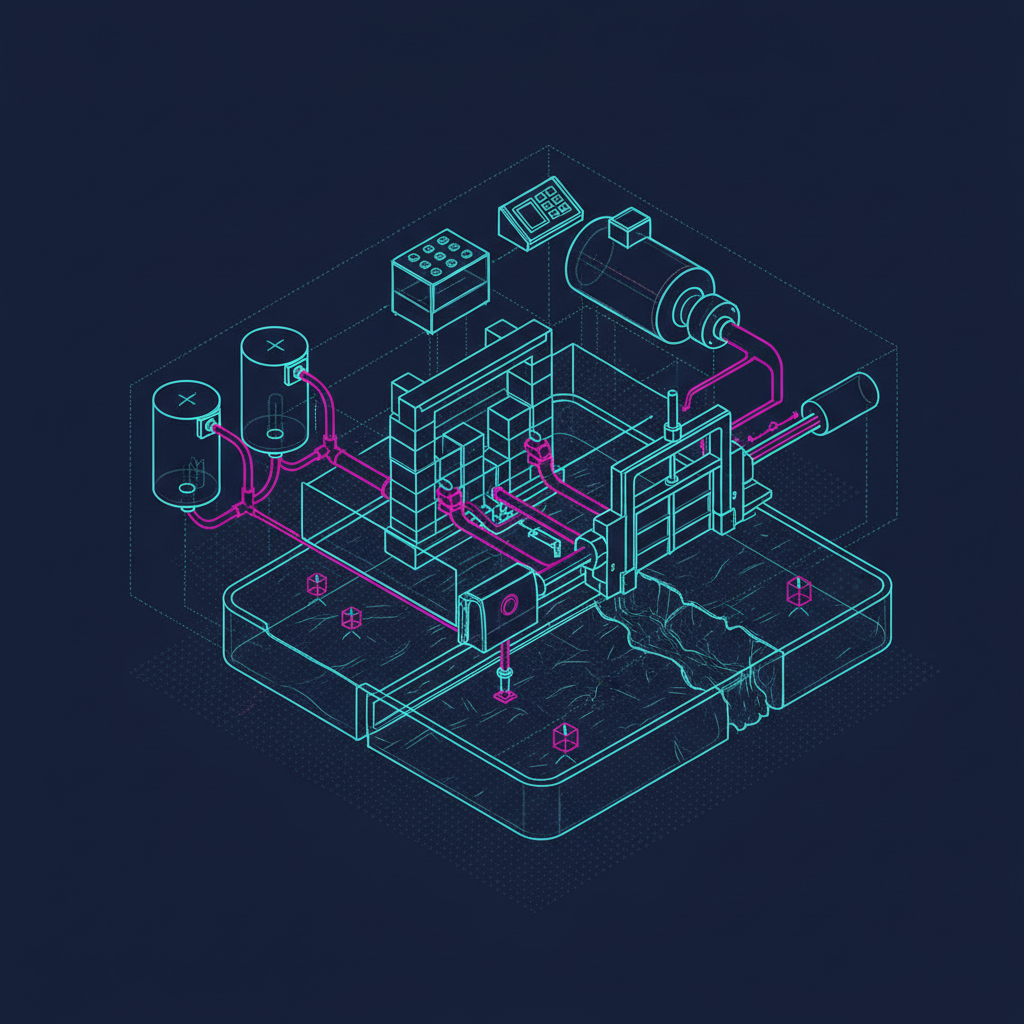
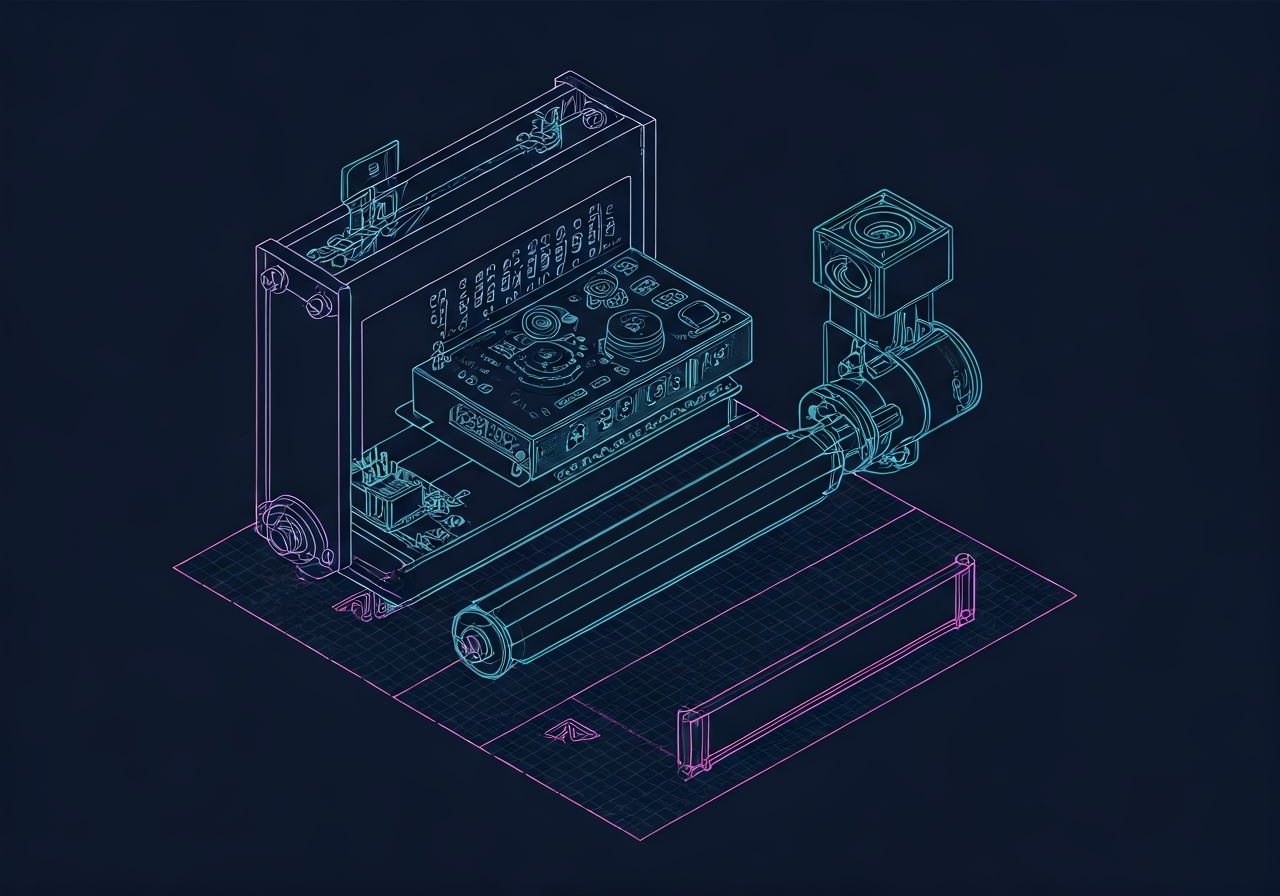
Un rover autónomo 4x4 robusto diseñado para recorrer plantaciones densas de cacao usando RTK-GPS y LiDAR para mapear con precisión la salud del suelo. Cuenta con una sonda motorizada que automatiza la recolección de datos de NPK y humedad, sincronizando los resultados mediante MQTT para la gestión agrícola en tiempo real.
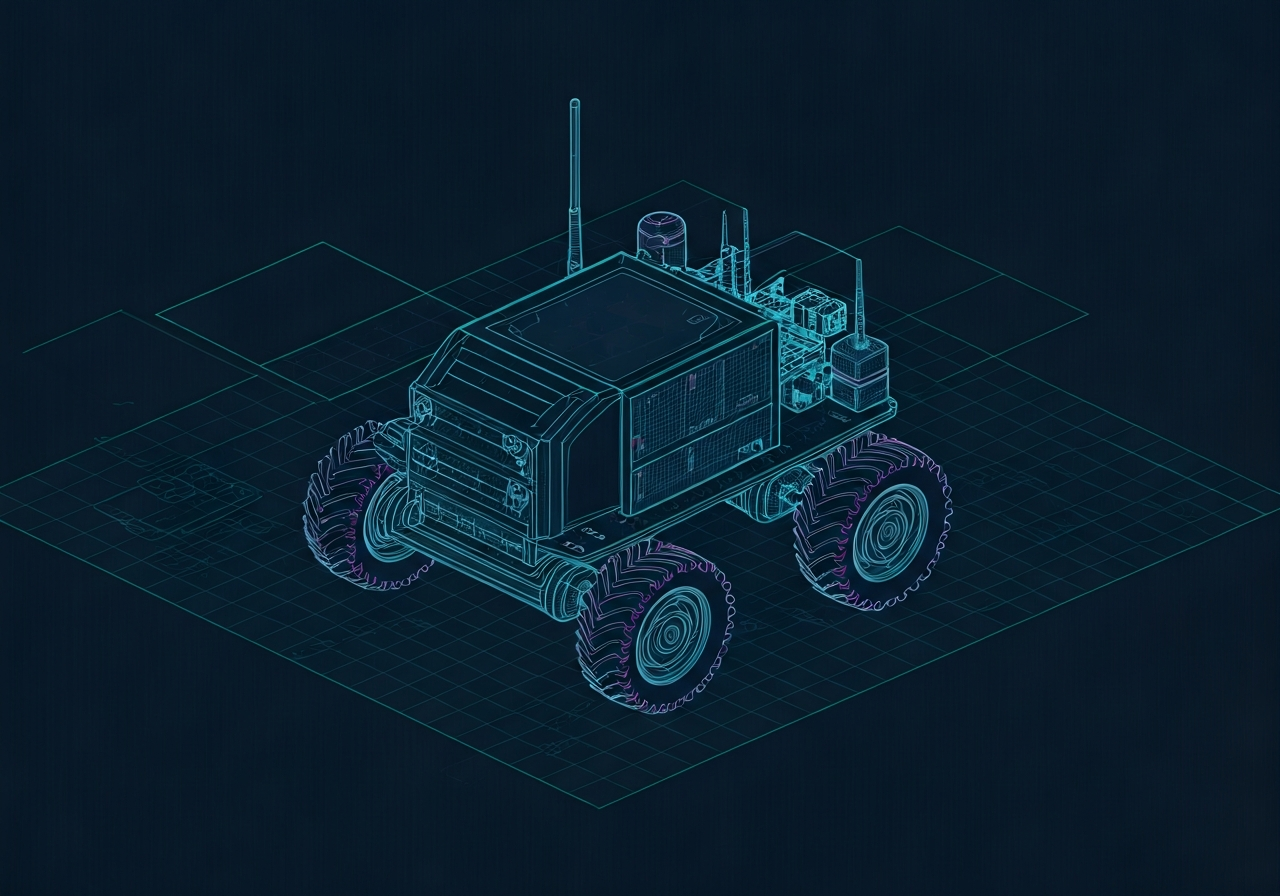
Prompt original (inglés)
Design an autonomous cocoa farm monitoring robot using Jetson Nano 4GB. The robot navigates between RTK-GPS waypoints, avoids obstacles, and collects soil data at predefined locations. At each setpoint, a linear actuator lowers a soil probe into the ground to measure moisture, temperature, pH, EC, and NPK, then retracts it before continuing. Include a rugged chassis for muddy terrain, 4WD or tracked locomotion, LiDAR, camera, ROS integration, MQTT communication, power system, electronics architecture, BOM, and CAD-ready mechanical concepts.
¿Te gustó? Armala.
Abre el Builder pre-llenado con este concepto. Consigue un BOM real, render, esquema y firmware en 30s.