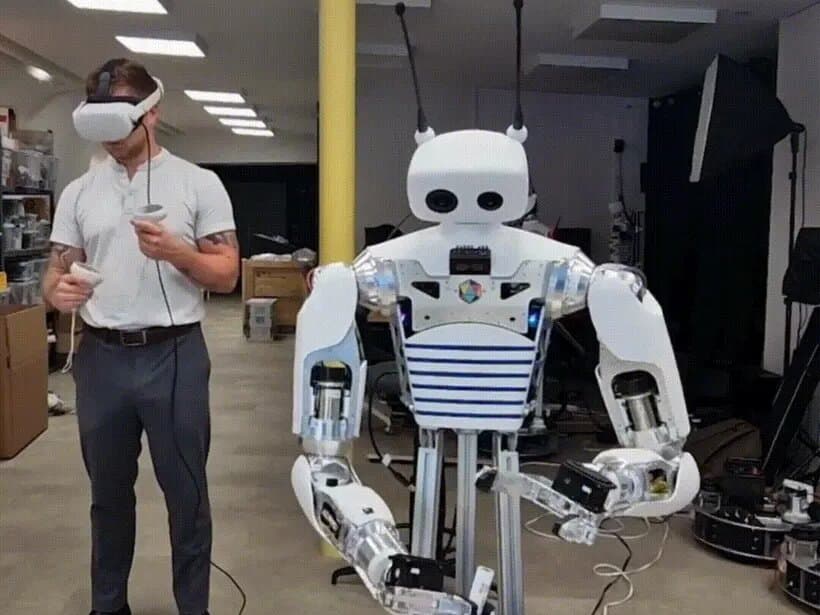
Reachy 2
Más acciones
Open-source humanoid for bimanual manipulation and embodied AI research
Más de Pollen RoboticsAccording to Pollen Robotics, Reachy 2 is an open-source humanoid for embodied AI and object manipulation research. Its bio-inspired arms each have seven degrees of freedom and use Orbita 2D/3D parallel actuators. The specification summary reports approximately 3 kg payload per arm, adjustable height of 136–166 cm and full robot weight up to 50 kg. Stereo and RGB-D vision support perception, while ROS 2 Humble, a Python SDK and VR teleoperation support development and control. An omnidirectional mobile-base configuration uses three omniwheels, sensors and LiDAR.
Solicitar cotización
Precio
Precio a consultar: el fabricante no publica un precio. Solicita presupuesto para tu configuración.
Solicitar presupuestoAlternativas
No hay alternativas comparables con suficientes datos en el catálogo.
Preguntas frecuentes
- ¿Cuánto cuesta Pollen Robotics Reachy 2?
- Precio a consultar: el fabricante no publica un precio. Solicita presupuesto para tu configuración.
- ¿Qué alternativas hay a Pollen Robotics Reachy 2?
- No hay alternativas comparables con suficientes datos en el catálogo.
- ¿Se sigue vendiendo Pollen Robotics Reachy 2?
- La disponibilidad actual no está verificada. Confirma venta y existencias con el fabricante.
Especificaciones
Casos de uso
- •Embodied AI research
- •Object manipulation
- •VR teleoperation
SDKs y programación
Detalles informados por la fuente
Estos campos conservan la redacción informada por fuentes del fabricante o regulatorias. No son métricas comparativas estandarizadas; verifica los datos actuales con la fuente oficial.
- actuators
- Orbita 2D/3D parallel actuators
- adjustableHeight
- 136–166 cm
- armDegreesOfFreedom
- 7 per arm
- fullRobotWeight
- Up to 50 kg
- mobileBase
- Omnidirectional mobile-base configuration with three omniwheels, sensors and LiDAR
- payloadPerArm
- Approximately 3 kg per arm
- software
- ROS 2 Humble + Python SDK
- vision
- Stereo + RGB-D
Construir una versión DIY
Convierte los usos de este robot en un pequeño prototipo casero.