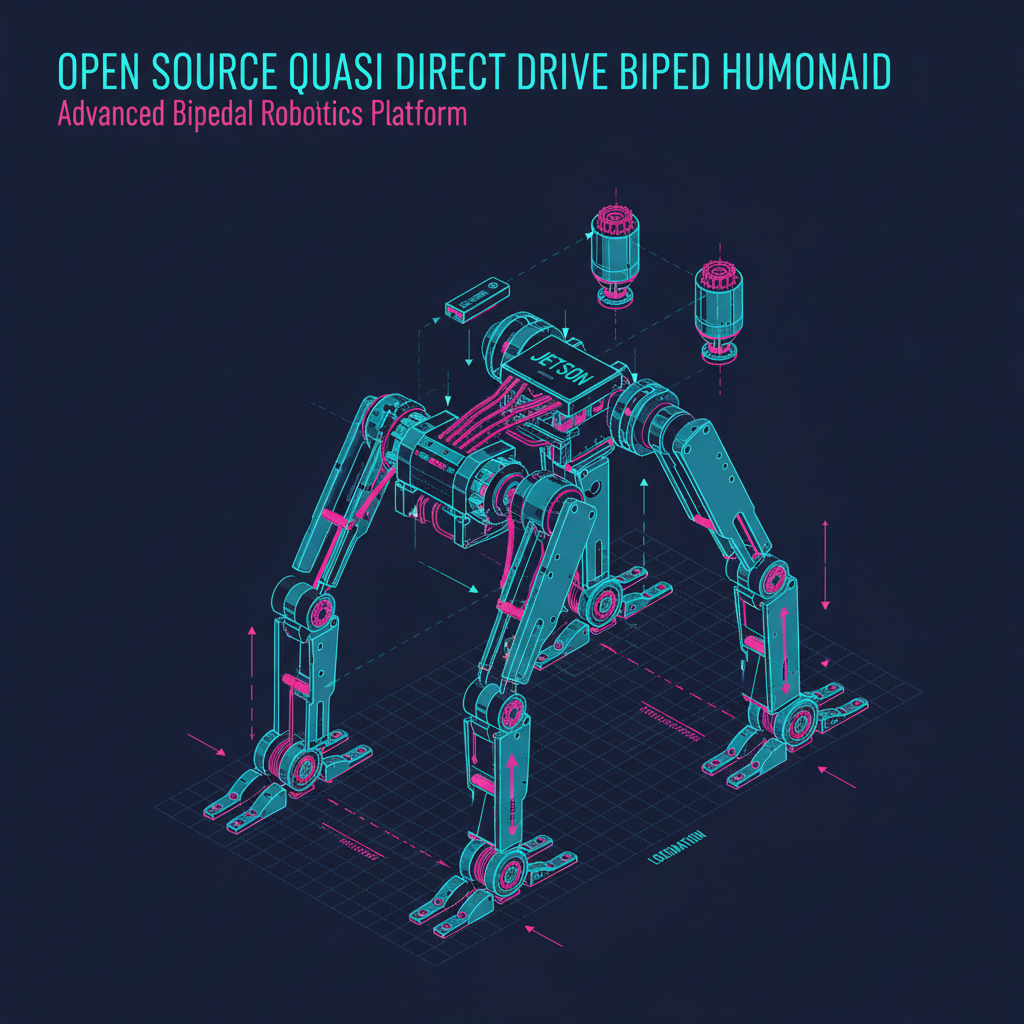
Humanoïde bipède open source à entraînement quasi direct
Un robot humanoïde compact et open source alimenté par des actionneurs à entraînement quasi direct à fort couple pour un équilibre dynamique et une locomotion naturelle. Il réduit la barrière à la recherche avancée en robotique bipède et à la téléopération expressive grâce à des méthodes de fabrication accessibles.
👁️ 16
Réaliser ce projet