Reachy 2
Autres actions
Open-source humanoid for bimanual manipulation and embodied AI research
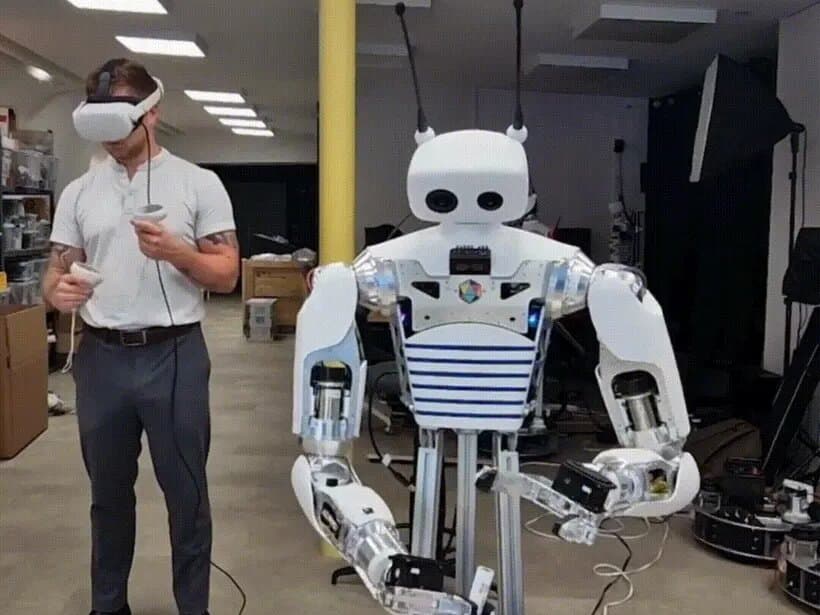
Autres modèles de Pollen RoboticsAccording to Pollen Robotics, Reachy 2 is an open-source humanoid for embodied AI and object manipulation research. Its bio-inspired arms each have seven degrees of freedom and use Orbita 2D/3D parallel actuators. The specification summary reports approximately 3 kg payload per arm, adjustable height of 136–166 cm and full robot weight up to 50 kg. Stereo and RGB-D vision support perception, while ROS 2 Humble, a Python SDK and VR teleoperation support development and control. An omnidirectional mobile-base configuration uses three omniwheels, sensors and LiDAR.
Demander un devis
Prix
Prix sur devis : le fabricant ne publie pas de prix. Demandez un devis pour votre configuration.
Demander un devisAlternatives
Aucune alternative comparable avec assez de données dans le catalogue.
Questions fréquentes
- Combien coûte Pollen Robotics Reachy 2 ?
- Prix sur devis : le fabricant ne publie pas de prix. Demandez un devis pour votre configuration.
- Quelles sont les alternatives à Pollen Robotics Reachy 2 ?
- Aucune alternative comparable avec assez de données dans le catalogue.
- Pollen Robotics Reachy 2 est-il encore vendu ?
- La disponibilité actuelle n’est pas vérifiée. Confirmez la vente et le stock auprès du fabricant.
Spécifications
Cas d'usage
- •Embodied AI research
- •Object manipulation
- •VR teleoperation
SDKs et programmation
Détails rapportés par la source
Ces champs conservent la formulation rapportée par des sources du fabricant ou réglementaires. Il ne s’agit pas de métriques de comparaison normalisées ; vérifiez les données actuelles auprès de la source officielle.
- actuators
- Orbita 2D/3D parallel actuators
- adjustableHeight
- 136–166 cm
- armDegreesOfFreedom
- 7 per arm
- fullRobotWeight
- Up to 50 kg
- mobileBase
- Omnidirectional mobile-base configuration with three omniwheels, sensors and LiDAR
- payloadPerArm
- Approximately 3 kg per arm
- software
- ROS 2 Humble + Python SDK
- vision
- Stereo + RGB-D
Construire une version DIY
Transformez les usages de ce robot en un petit prototype DIY.