A ROBOTIS K0 és a DYNAMIXEL-Q aktuátorplatformmá alakítja Korea humanoid törekvéseit
A ROBOTIS bemutatta a K0 humanoidot és a DYNAMIXEL-Q aktuátorcsaládot, amellyel a koreai robotika a kész robotok helyett a fejlesztői platformokra és a komponensekre helyezi a hangsúlyt.
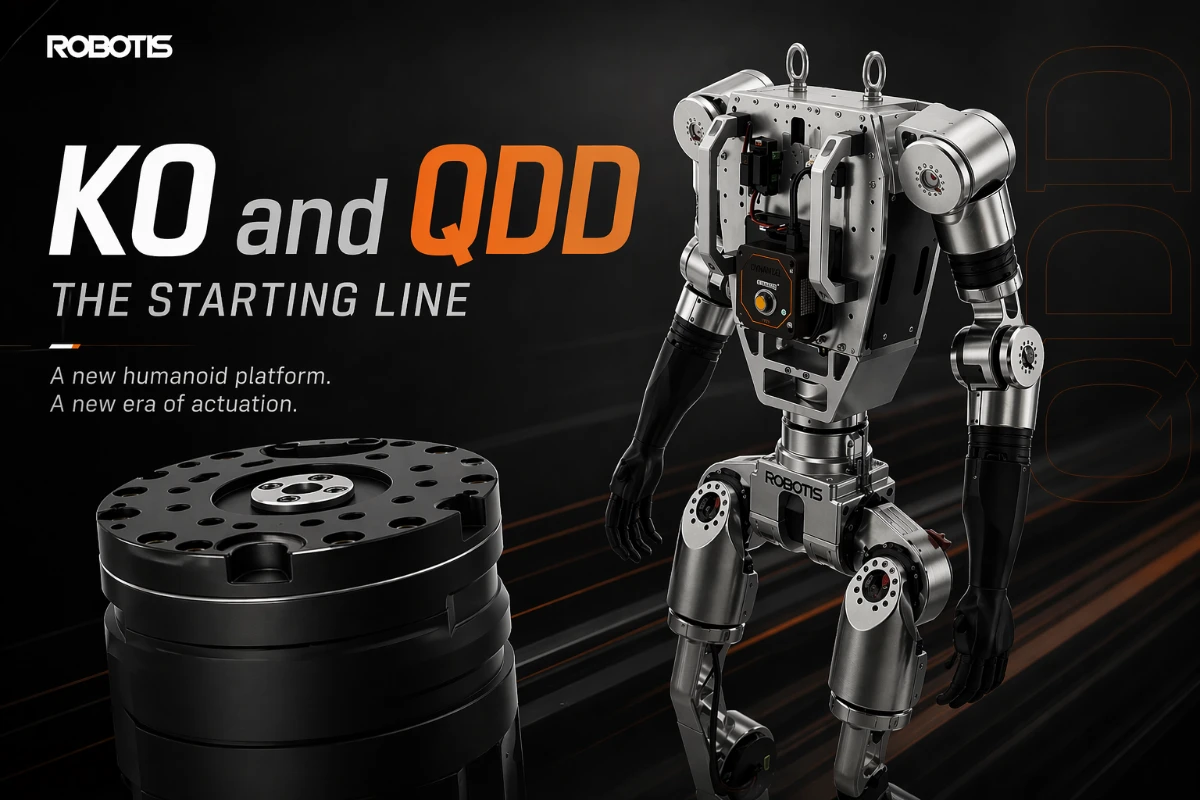
A ROBOTIS közös stratégiai keretbe foglalta K0 humanoidját és a DYNAMIXEL-Q aktuátorcsaládot: Korea humanoid robotikai törekvései nem csupán egy kész robot megépítéséről szólnak, hanem arról is, hogy az aktuátortechnológiát fejlesztői platformmá alakítsák.
A K0 az első humanoid platform a ROBOTIS AI Sapiens ökoszisztémájában. A vállalat egy 1.3 meter magas, a „Physical AI” (fizikai mesterséges intelligencia) számára készült humanoid platformként írja le, de a robot alatt egy még fontosabb termékréteg húzódik: a DYNAMIXEL-Q, egy kvázi közvetlen hajtású (quasi direct drive) aktuátor-architektúra, amelyet dinamikus humanoid és lábas robotok mozgásához terveztek.
Ez azért lényeges, mert a humanoidokat hamarabb korlátozzák az ízületeik, mint a marketing. A járás, az egyensúlyozás, a lökések utáni korrekció, az ütések kezelése és az emberekkel való biztonságos interakció mind olyan aktuátoroktól függ, amelyek gyorsan reagálnak anélkül, hogy a robotot túl merevvé tennék. A ROBOTIS szerint a DYNAMIXEL-Q csökkenti az áttételt és nagyobb nyomatékú motort használ, így az ízület inkább viselkedik reszponzív mechanikai rendszerként, mint hagyományos, merev szervóként.
A ROBOTIS hivatalos magyarázata egyértelművé teszi ezt a váltást. A korábbi DYNAMIXEL X és P sorozatú aktuátorokat a precizitás, a megbízhatóság és a stabil pozícióvezérlés köré építették robotkarok, mobil robotok és strukturált manipuláció számára. A DYNAMIXEL-Q-t viszont olyan mozgásokra tervezték, amelyeknek el kell nyelniük az érintkezéseket és reagálniuk kell a való világra, különösen a humanoidok és a lábas robotok esetében.
A ChosunBiz beszámolója szerint a ROBOTIS nyilvánosan demonstrálta az AI Sapiens humanoid dinamikus mozgásait, beleértve az egyensúlyozást, a lökés utáni járást és a táncszerű mozdulatokat. A jelentés azt is megemlítette, hogy a vállalat 25 éves aktuátor-szakértelmére támaszkodik, olyan moduláris egységekkel, amelyek egyesítik a motort, a hajtóművet, a szenzort, a vezérlőt és a kommunikációs funkciókat.
Az üzleti megközelítés nem merül ki a bemutatóban. A jelentés szerint a ROBOTIS tavaly több mint 400,000 aktuátoregységre kapott megrendelést, és körülbelül 220,000 darabot szállított le, ami azt sugallja, hogy a kereslet már most meghaladja a kínálatot. A beszámoló egy üzbegisztáni gyártásbővítési tervet is ismertetett, amely az évi 500,000 egységnyi új igényt hivatott kiszolgálni.
A vásárlók és fejlesztők számára a K0 történetét másképp kell értelmezni, mint egy Tesla Optimus vagy Figure 02 bemutatót. A ROBOTIS nem csak azt mondja, hogy „itt a humanoidunk”, hanem azt is: „itt egy mozgásvezérlő szoftvercsomag, egy aktuátorcsalád, egy szimulátor-híd és egy nyitott ökoszisztéma, amelyre más fejlesztők is építhetnek”. Ez az elterjedés szempontjából fontosabb lehet, mint egyetlen csiszolt színpadi előadás.
A nyílt forráskódú stratégia különösen fontos. A ROBOTIS szerint az AI Sapiens célja, hogy különféle aktuátorkonfigurációkon, robotformákon, szoftvercsomagokon, tanulási folyamatokon és fejlesztői eszközökön keresztül növekedjen. A ChosunBiz arról is beszámolt, hogy a ROBOTIS egy AI SIM funkcióval bővítette kínálatát, amellyel a szimulációs tréningadatok gyorsan átültethetők a valós működésbe, emellett a terveket és a vezérlőszoftvereket is nyilvánossá teszik.
Ez a ROBOTIS-t a humanoid robotika egyik legfontosabb szűk keresztmetszetéhez, a komponensekhez pozicionálja. Kína gyorsan skálázza a kész humanoidokat olyan cégeken keresztül, mint a Unitree, az AgiBot, a Fourier és mások. Korea válaszlépése az, hogy az aktuátorok minőségével, a platform nyitottságával és a fejlesztői bizalommal versenyezzen, nem pedig kizárólag a kész robotok mennyiségével.
A RoboHub számára a K0 és a DYNAMIXEL-Q ugyanazon a figyelőlistán szerepel, mint a Xynova Flex 2, a Linkerbot, az Tesollo, a Fourier és a Unitree alacsony költségű humanoid hardverei. A humanoidokért folyó verseny rétegzetté válik: a csúcson a kész robotok, alattuk az aktuátor- és kézszállítók, körülöttük pedig a szoftver- és adatcsomagok állnak. A ROBOTIS próbálja uralni az egyik olyan réteget, amelyre minden komoly humanoidnak szüksége van.
A kulcskérdések most az elérhetőség, az ár, a dokumentáció minősége, a hosszú távú támogatás, valamint az, hogy a K0 valódi fejlesztői platformmá válik-e, nem pedig csak egy referenciarobottá. Ha a ROBOTIS eléri, hogy a DYNAMIXEL-Q könnyen megvásárolható, szimulálható, vezérelhető és javítható legyen, praktikus alternatívát jelenthet azon laborok és építők számára, akik dinamikus humanoid hardvert szeretnének anélkül, hogy minden egyes ízületet az alapoktól kellene megtervezniük.
A RoboHub által ellenőrzött források közé tartozik a ROBOTIS hivatalos K0 és DYNAMIXEL-Q cikke, a ROBOTIS termék- és áruház-metaadatai, valamint a ChosunBiz beszámolója a ROBOTIS AI Sapiens humanoid bemutatójáról és aktuátorgyártási tervéről.
Need this kind of robot for your operation?
Send us the use case. We return a vendor-neutral shortlist, indicative pricing, and warm vendor contacts.
Build a prototype inspired by K0
Configure BOM, actuators, sensors, and compute for a DIY prototype inspired by ROBOTIS K0.
Compare K0 vs AgiBot A2
Compare K0 directly with AgiBot A2, selected from catalog entries with sufficiently complete data.