CocoaScout RTK: Rover autônomo para análise de solo
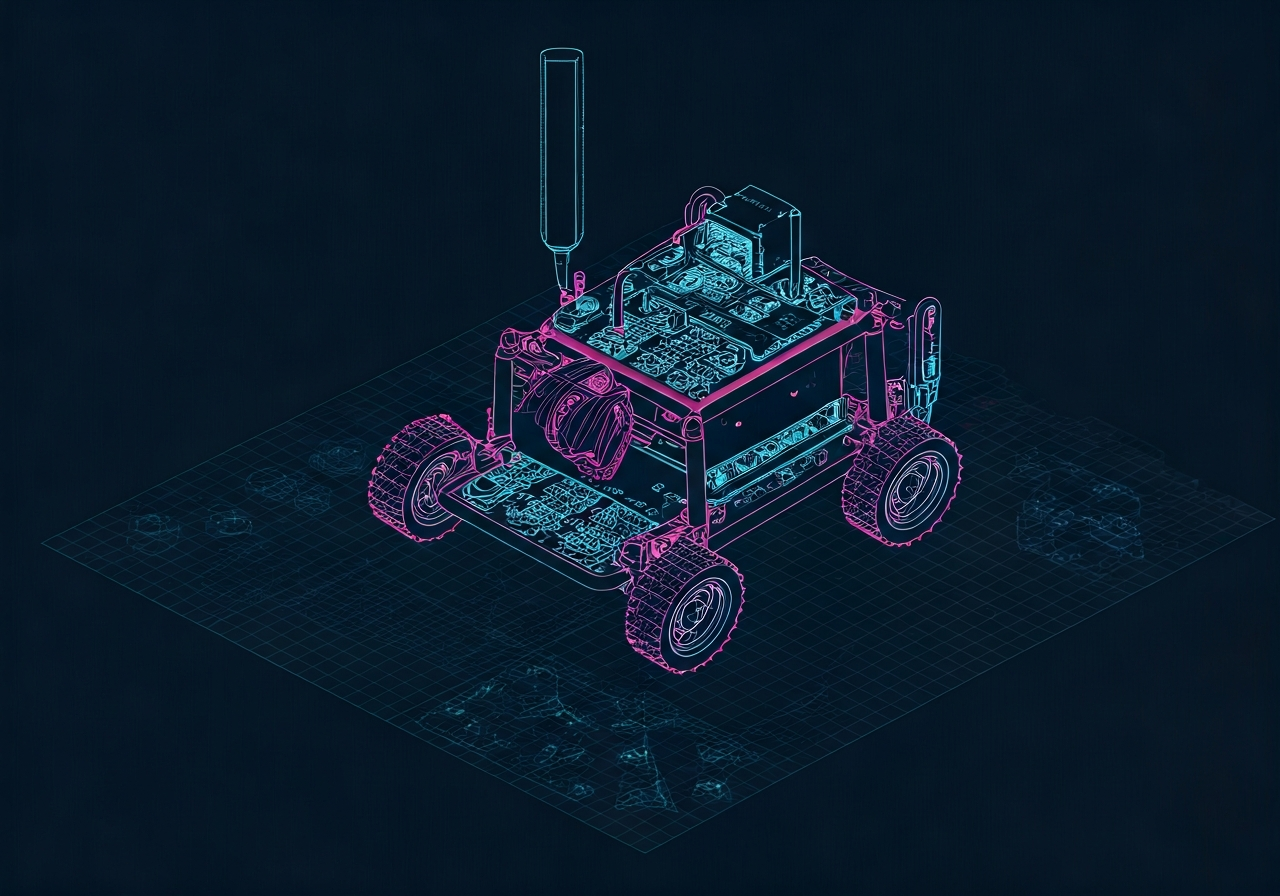
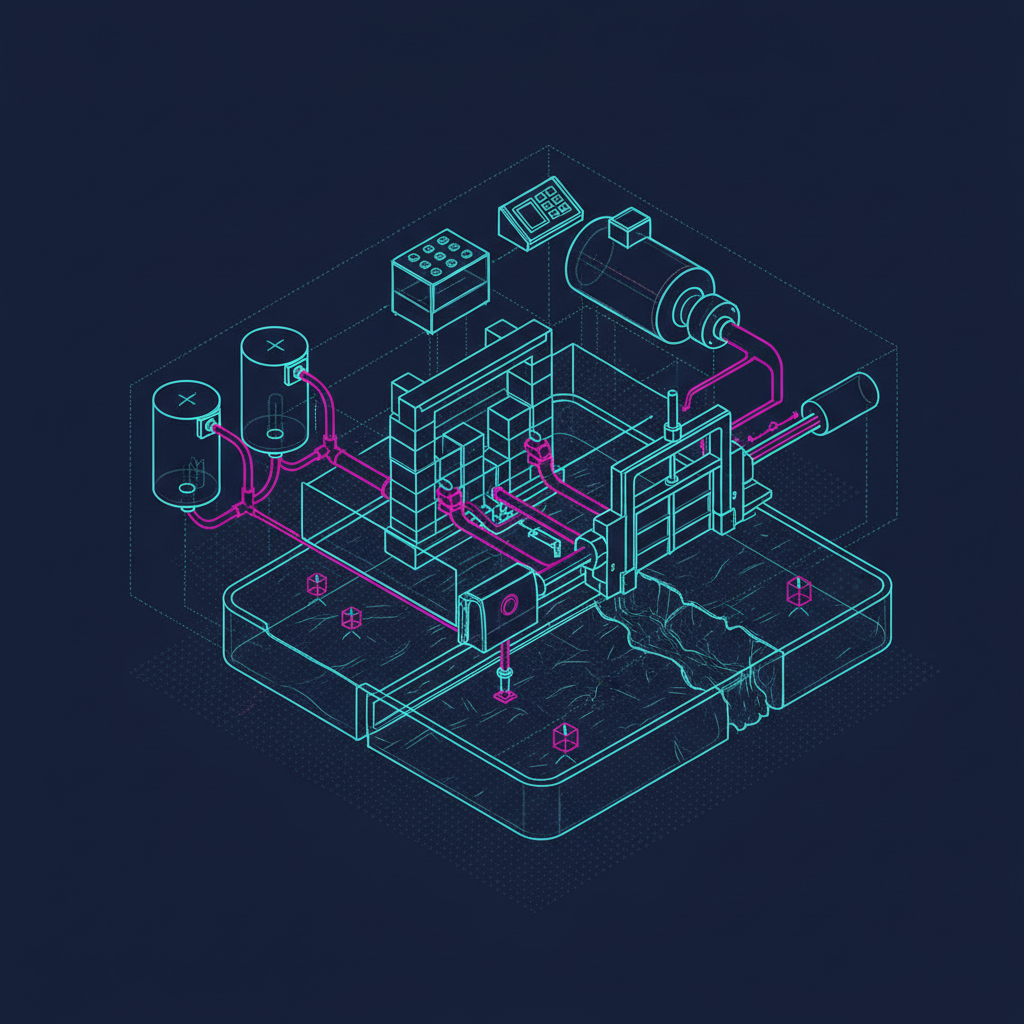
Um rover autônomo 4x4 robusto projetado para navegar em plantações densas de cacau usando RTK-GPS e LiDAR para mapeamento preciso da saúde do solo. Possui uma sonda motorizada que automatiza a coleta de dados de NPK e umidade, sincronizando resultados via MQTT para gestão agrícola em tempo real.
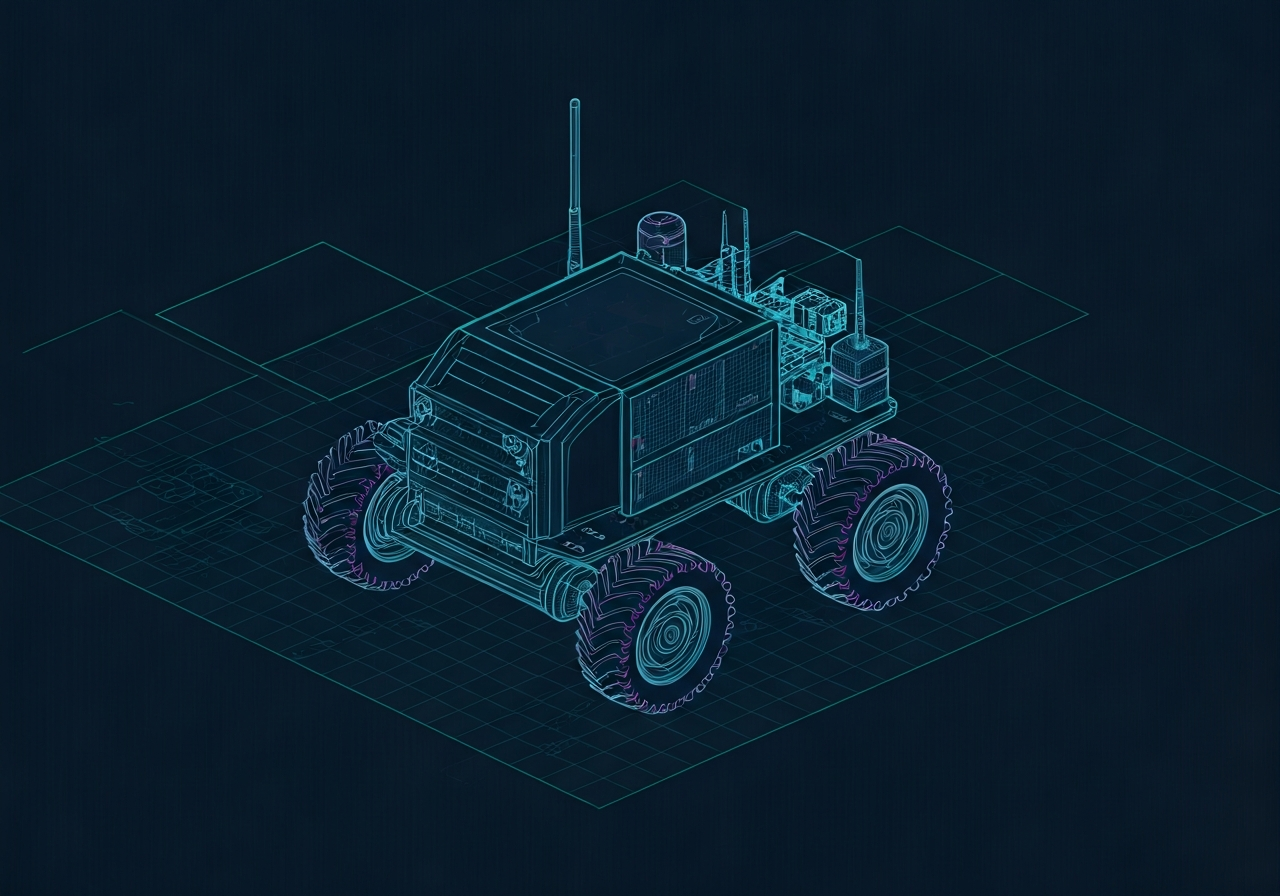
Original prompt (inglês)
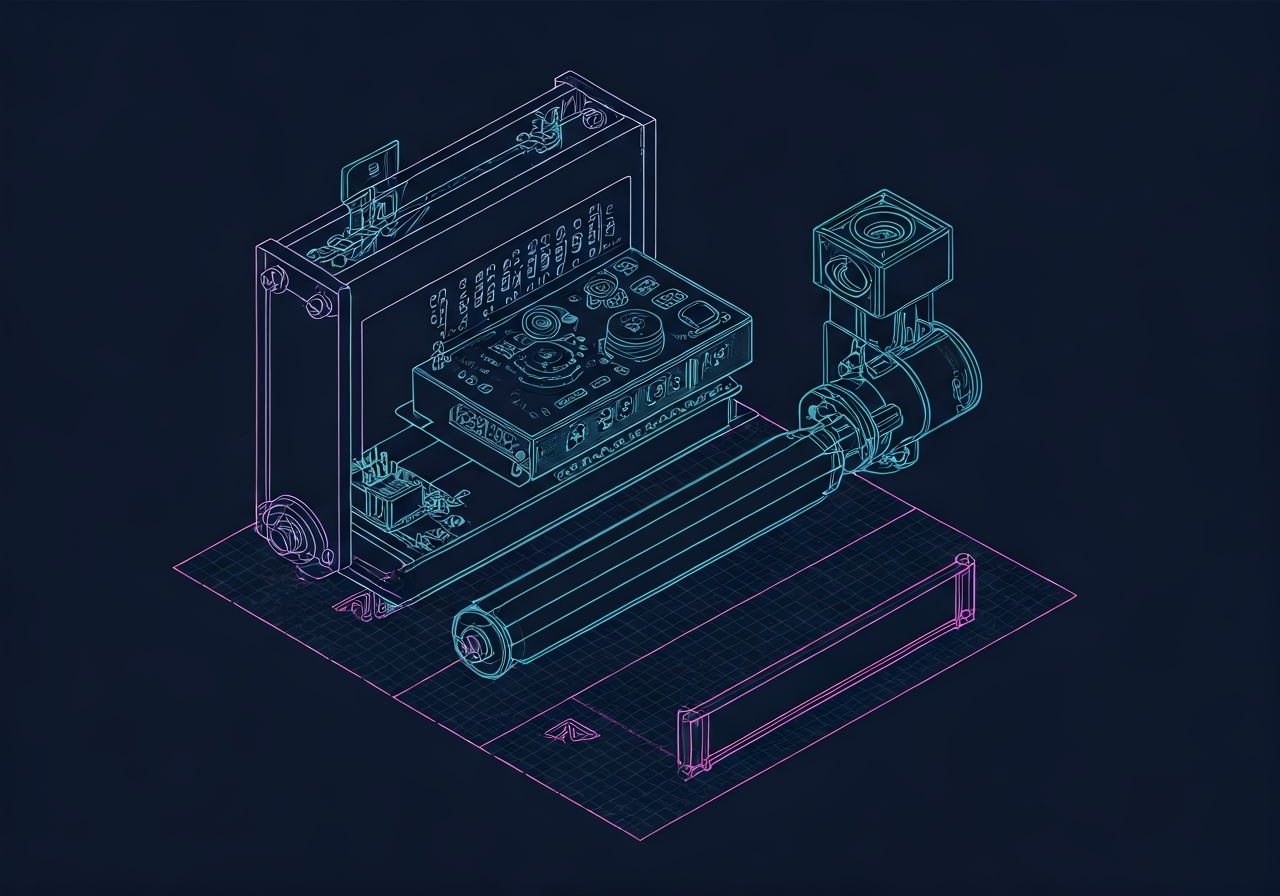
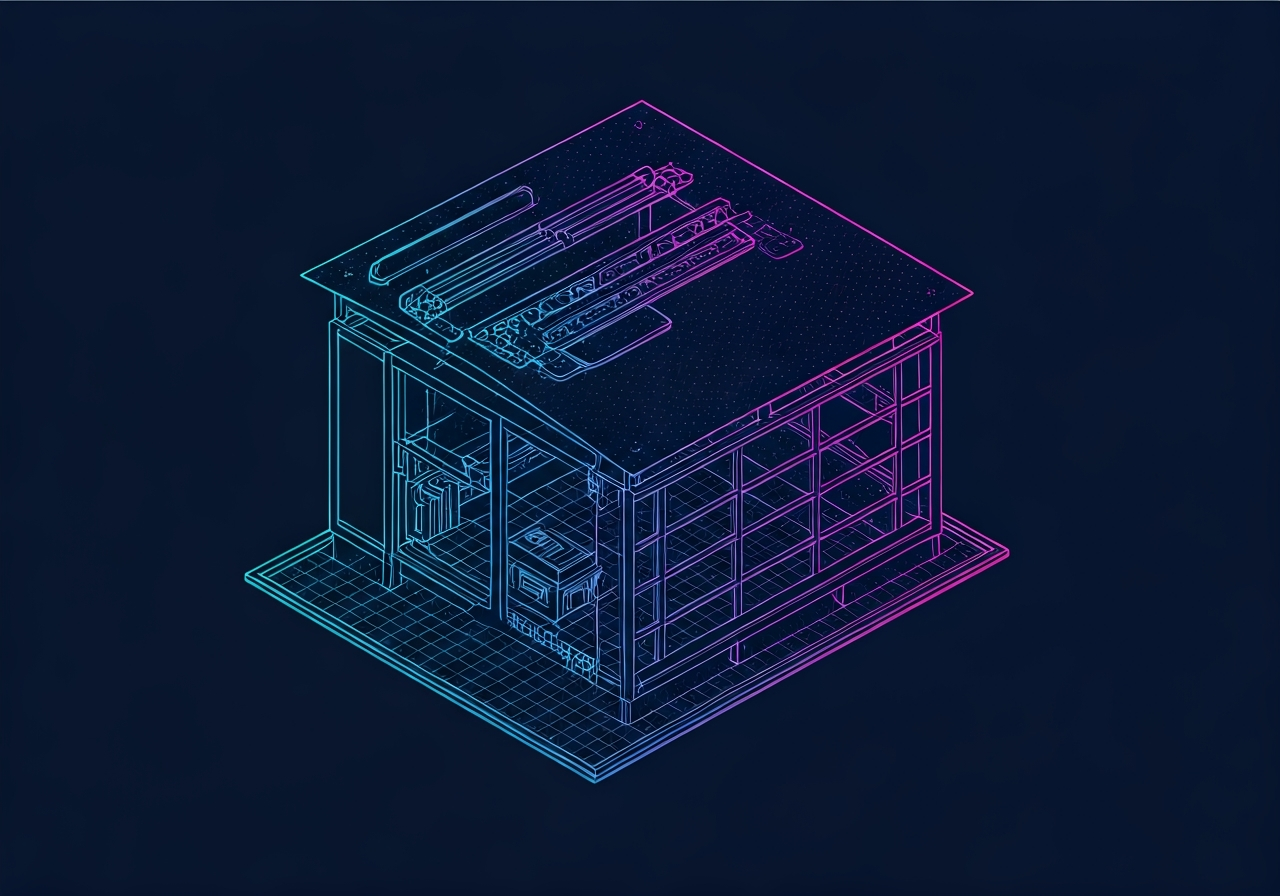
Design an autonomous cocoa farm monitoring robot using Jetson Nano 4GB. The robot navigates between RTK-GPS waypoints, avoids obstacles, and collects soil data at predefined locations. At each setpoint, a linear actuator lowers a soil probe into the ground to measure moisture, temperature, pH, EC, and NPK, then retracts it before continuing. Include a rugged chassis for muddy terrain, 4WD or tracked locomotion, LiDAR, camera, ROS integration, MQTT communication, power system, electronics architecture, BOM, and CAD-ready mechanical concepts.
Like this idea? Build it.
Open the Builder pre-filled with this concept. Get a real BOM, render, schematic and firmware in 30 seconds.