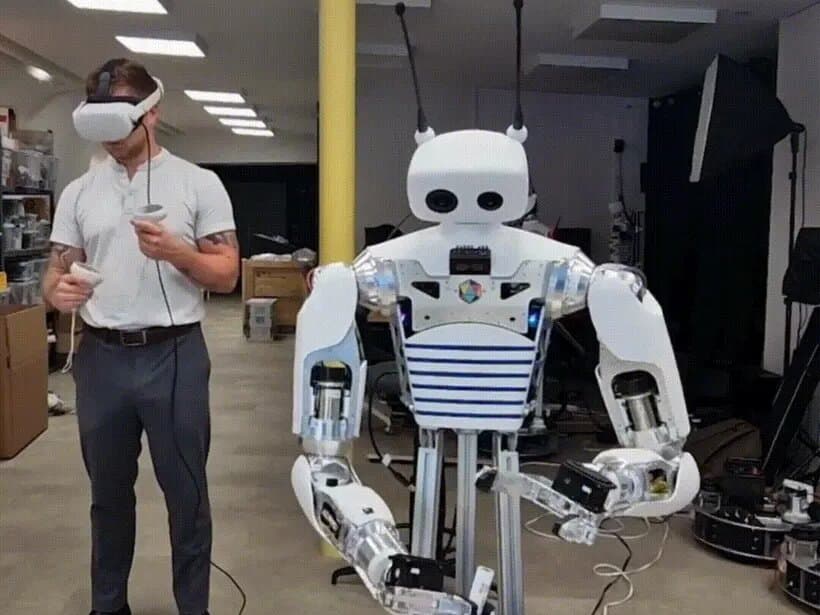
Reachy 2
Mais ações
Open-source humanoid for bimanual manipulation and embodied AI research
Mais da Pollen RoboticsAccording to Pollen Robotics, Reachy 2 is an open-source humanoid for embodied AI and object manipulation research. Its bio-inspired arms each have seven degrees of freedom and use Orbita 2D/3D parallel actuators. The specification summary reports approximately 3 kg payload per arm, adjustable height of 136–166 cm and full robot weight up to 50 kg. Stereo and RGB-D vision support perception, while ROS 2 Humble, a Python SDK and VR teleoperation support development and control. An omnidirectional mobile-base configuration uses three omniwheels, sensors and LiDAR.
Solicitar orçamento
Preço
Preço sob consulta: o fabricante não publica um preço. Peça orçamento para sua configuração.
Pedir orçamentoAlternativas
Não há alternativas comparáveis com dados suficientes no catálogo.
Perguntas frequentes
- Quanto custa Pollen Robotics Reachy 2?
- Preço sob consulta: o fabricante não publica um preço. Peça orçamento para sua configuração.
- Quais são as alternativas ao Pollen Robotics Reachy 2?
- Não há alternativas comparáveis com dados suficientes no catálogo.
- Pollen Robotics Reachy 2 ainda é vendido?
- A disponibilidade atual não foi verificada. Confirme venda e estoque com o fabricante.
Especificações
Casos de uso
- •Embodied AI research
- •Object manipulation
- •VR teleoperation
SDKs e programação
Detalhes informados pela fonte
Estes campos preservam a redação informada por fontes do fabricante ou regulatórias. Não são métricas de comparação padronizadas; confirme os dados atuais na fonte oficial.
- actuators
- Orbita 2D/3D parallel actuators
- adjustableHeight
- 136–166 cm
- armDegreesOfFreedom
- 7 per arm
- fullRobotWeight
- Up to 50 kg
- mobileBase
- Omnidirectional mobile-base configuration with three omniwheels, sensors and LiDAR
- payloadPerArm
- Approximately 3 kg per arm
- software
- ROS 2 Humble + Python SDK
- vision
- Stereo + RGB-D
Construir uma versão DIY
Transforme os usos deste robô em um pequeno protótipo DIY.