Idea de la comunidad
Humanoide bípedo de código abierto con accionamiento cuasi directo
Un robot humanoide compacto y de código abierto impulsado por actuadores de accionamiento cuasi directo de alto par para un equilibrio dinámico y una locomoción natural. Reduce la barrera para la investigación robótica bípeda avanzada y la teleoperación expresiva mediante métodos de fabricación accesibles.
Traducido del EN (auto)
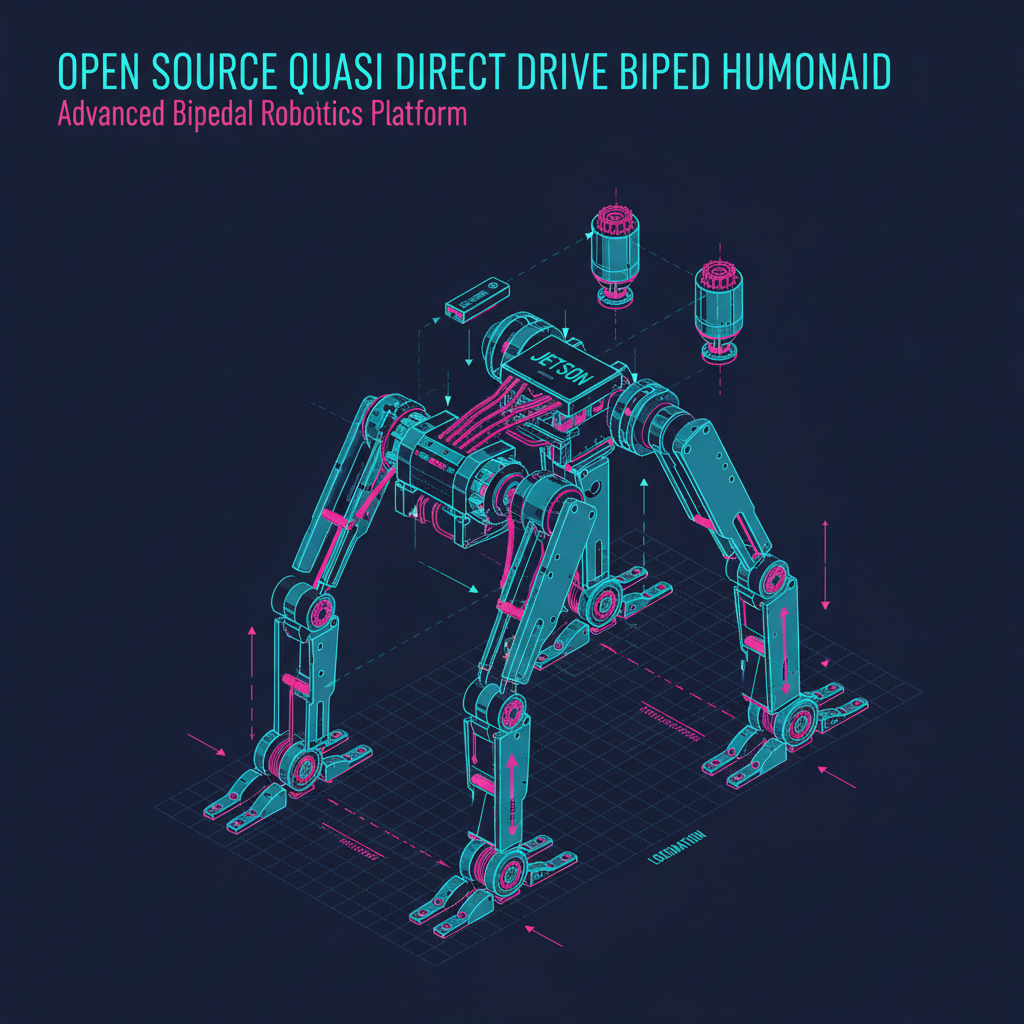
Boceto de IA · RoboHub AI
0 votos👁️ 4 vistas
Prompt original (inglés)
humanoid
por Maker #621E2E
¿Te gustó? Armala.
Abre el Builder pre-llenado con este concepto. Consigue un BOM real, render, esquema y firmware en 30s.
Ideas relacionadas
Comentarios (0)
Markdown soportado (**negrita**, links, listas)
…