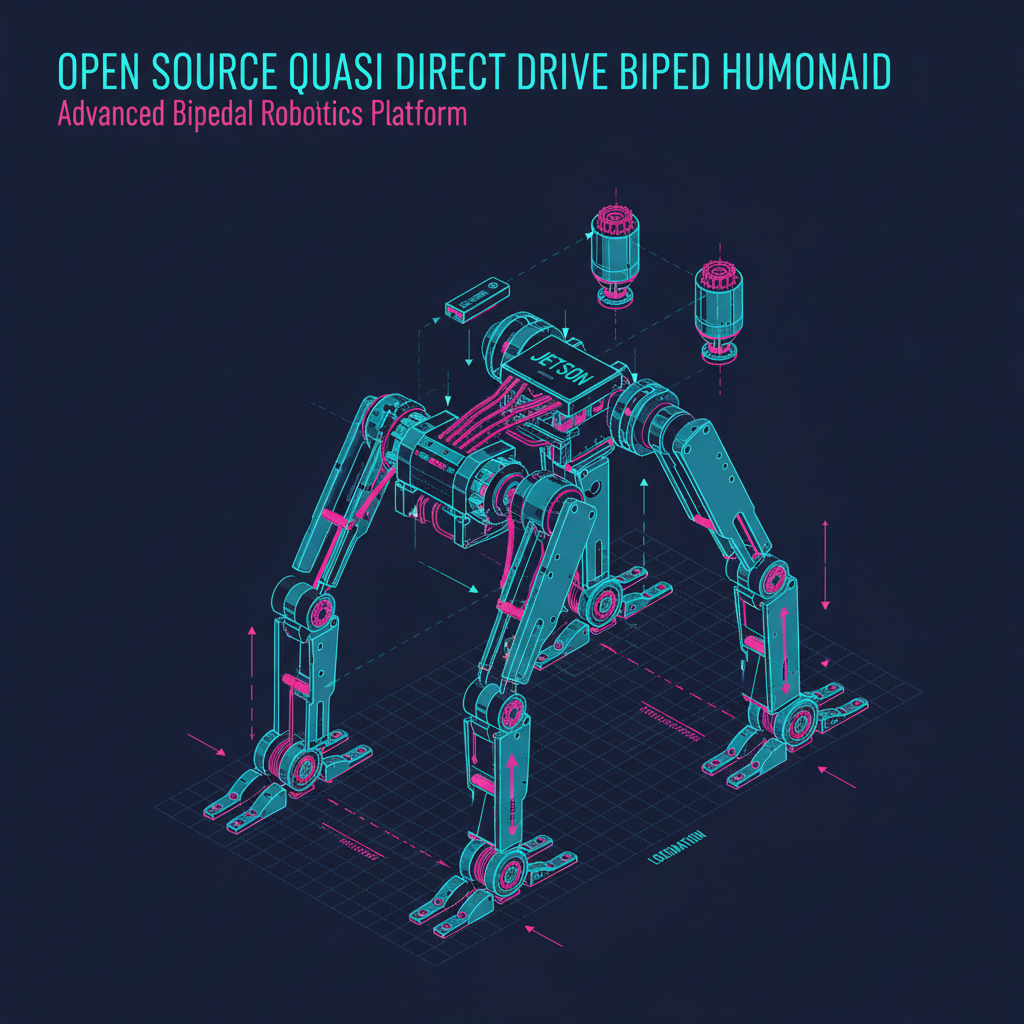
Humanoide bípedo de código abierto con accionamiento cuasi directo
Un robot humanoide compacto y de código abierto impulsado por actuadores de accionamiento cuasi directo de alto par para un equilibrio dinámico y una locomoción natural. Reduce la barrera para la investigación robótica bípeda avanzada y la teleoperación expresiva mediante métodos de fabricación accesibles.
👁️ 16
Armar esto