Image source · non vérifiée
Robots industriels
Kassow Robots
Kassow Robots KR1410
Demander un devis
Construire une version DIY
Autres actions
The flexible all-rounder with a large reach
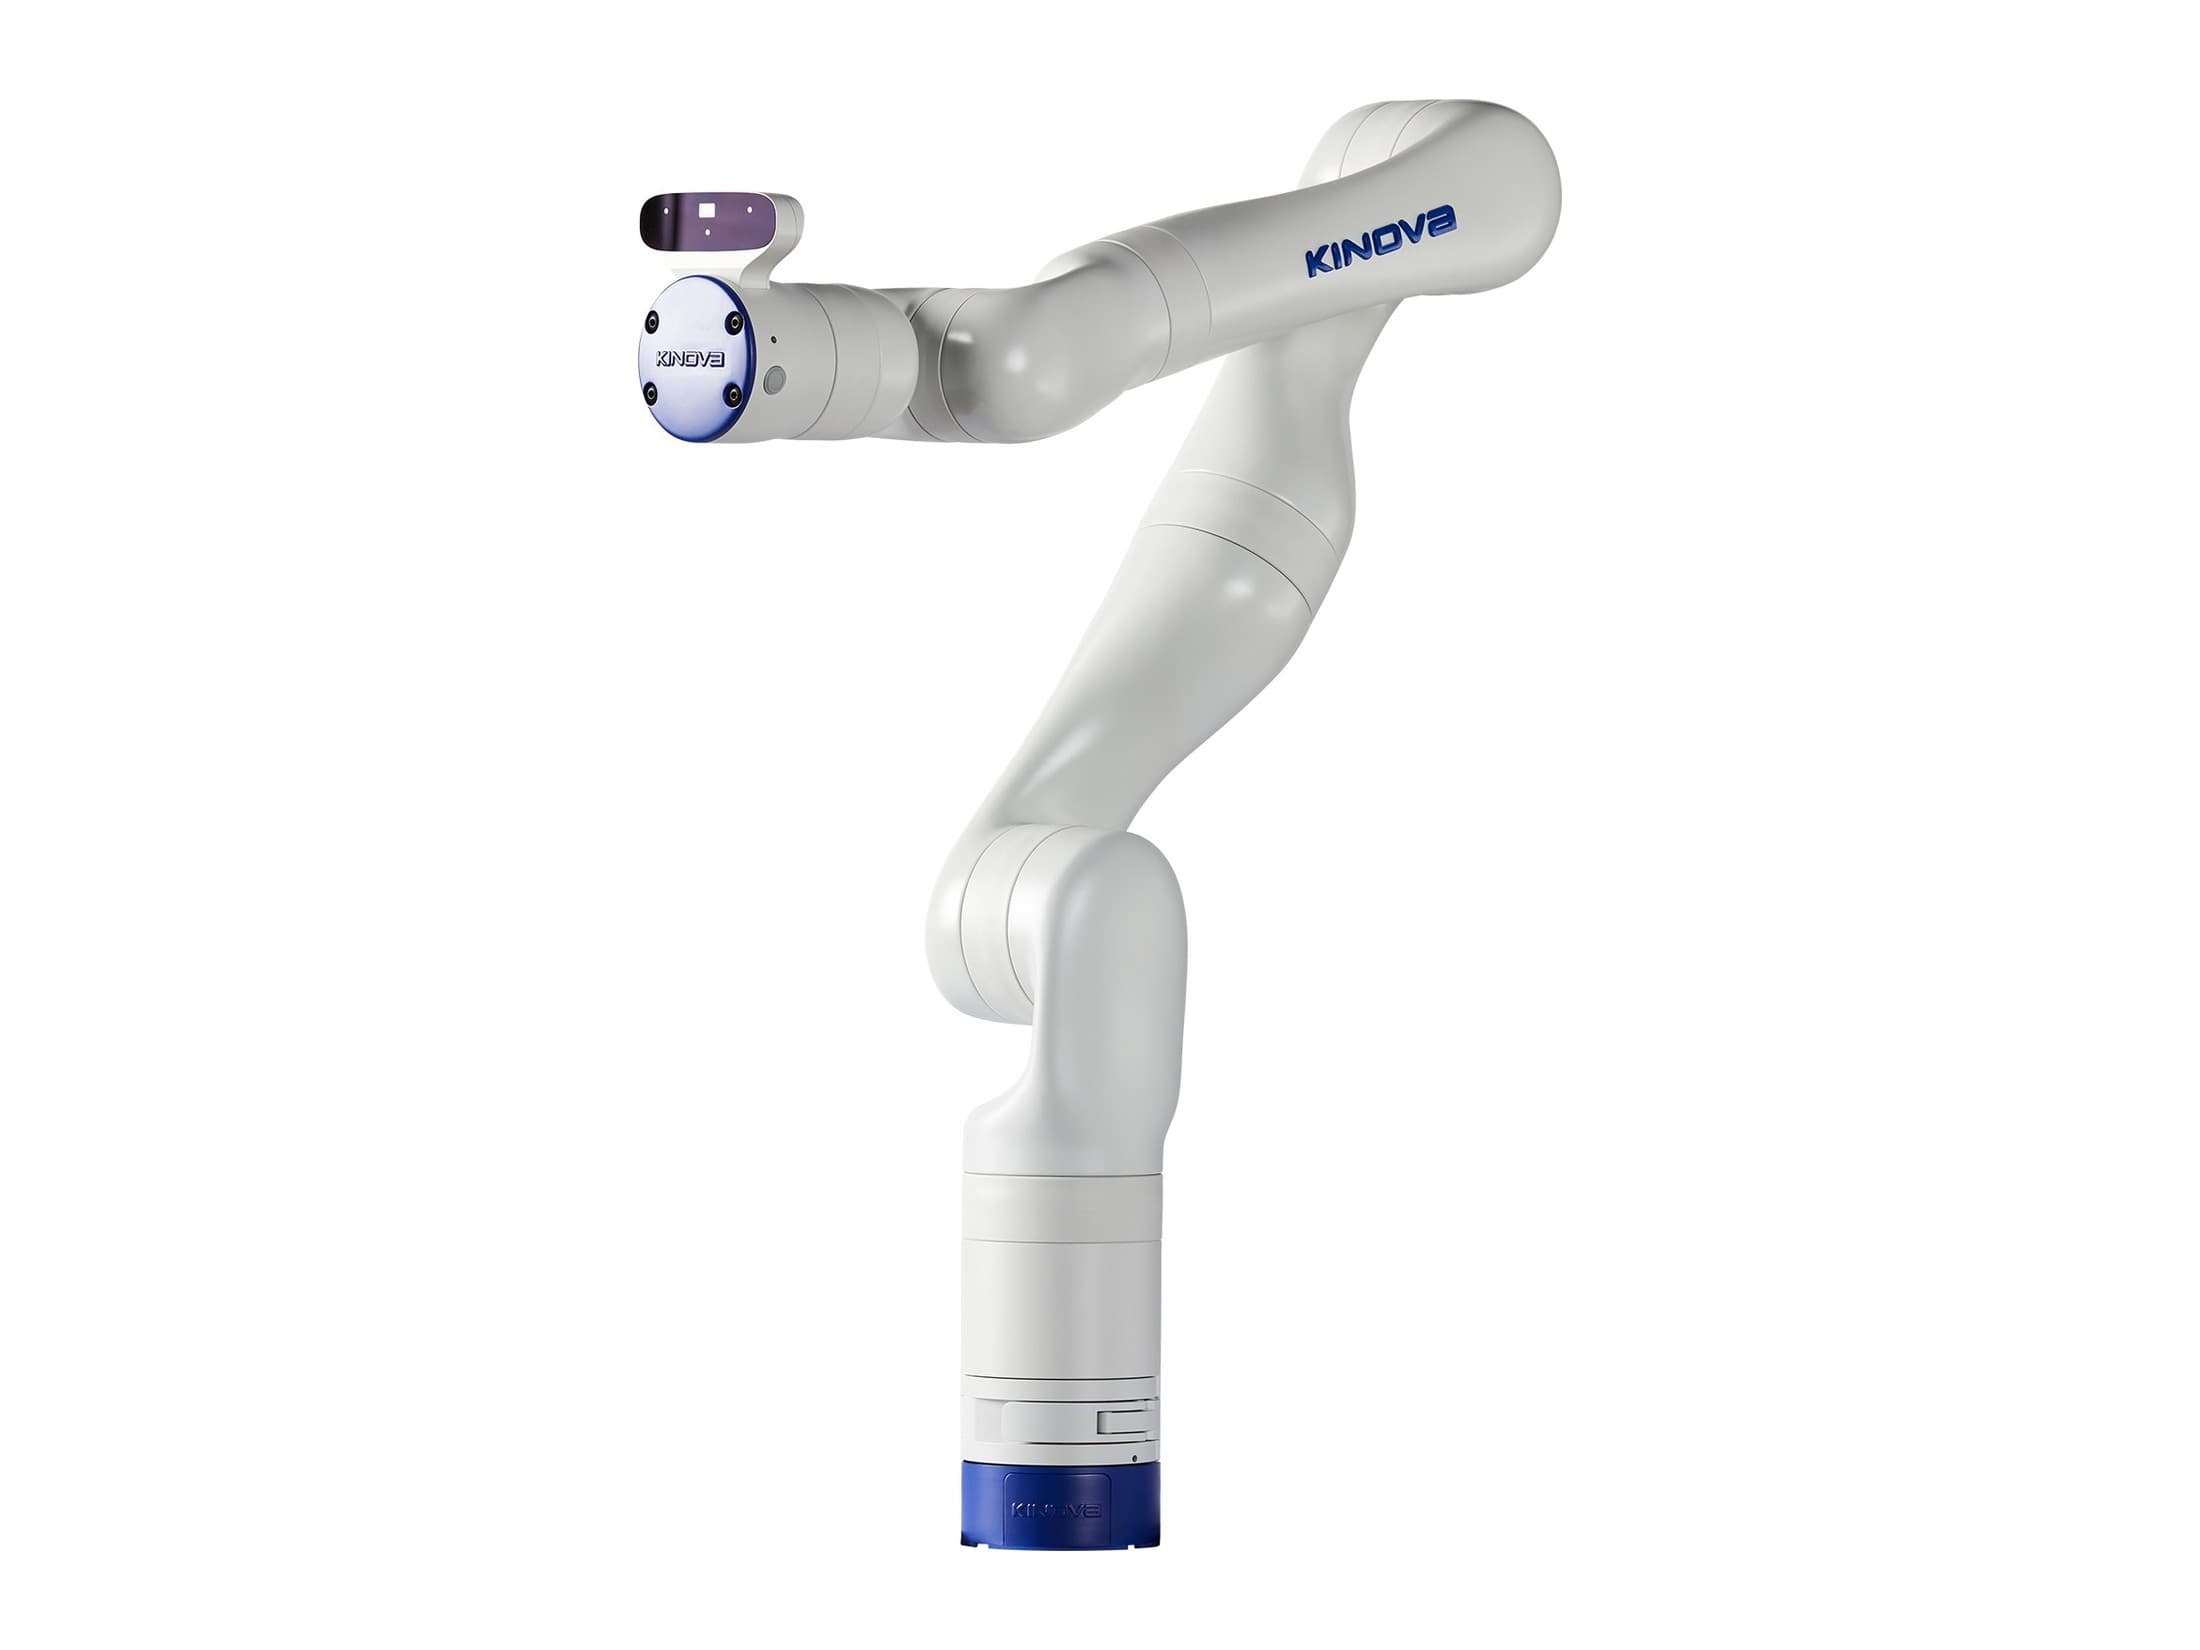
Autres modèles de Kassow RobotsThe Kassow Robots KR1410 is a 7-axis collaborative robot (cobot) known for its flexibility and long reach of 1400 mm. Its unique 7th axis allows it to mimic human arm dexterity, enabling it to reach around corners and perform complex tasks in confined industrial spaces. This makes it a versatile solution for various automation needs, combining high payload capacity with user-friendly programming.
Demander un devis
Prix
Prix sur devis : aucun prix public vérifié dans le catalogue. Contactez le fabricant.
Demander un devisAlternatives
Questions fréquentes
- Combien coûte Kassow Robots KR1410 ?
- Prix sur devis : aucun prix public vérifié dans le catalogue. Contactez le fabricant.
- Quelles caractéristiques de Kassow Robots KR1410 sont connues ?
- Charge utile : 10 kg · Portée : 1400 mm · Poids : 35 kg
- Quelles sont les alternatives à Kassow Robots KR1410 ?
- Modèles comparables du catalogue : Techman Robot TM12, FANUC CRX-10iA, AUBO i5, Stäubli Staubli TX2-90L.
- Kassow Robots KR1410 est-il encore vendu ?
- La disponibilité actuelle n’est pas vérifiée. Confirmez la vente et le stock auprès du fabricant.
Spécifications
- Poids
- 35 kg
- Charge utile
- 10 kg
- Vitesse
- 2 m/s
- Portée
- 1400 mm
- Degrés de liberté
- 7
Cas d'usage
- •Additive Manufacturing
- •Assemblage
- •Collaborative
- •Dosage et distribution
- •Manutention
- •Remote TCP
- •Soudage
- •Emballage
- •Palettisation
- •CNC & Machine Tending
- •Prise et dépose
- •Inspection
- •Screwing
- •Labelling
SDKs et programmation
ROSROS2ProfinetKassow Robots APICbuns (Capability bundles)
Langages:
Block-based programmingAPI access
RoboHub Builder
Construire une version DIY
Transformez les usages de ce robot en un petit prototype DIY.
Comparaison côte à côte
Souvent comparé avec
Découvrez comment Kassow Robots KR1410 se mesure à des robots similaires.