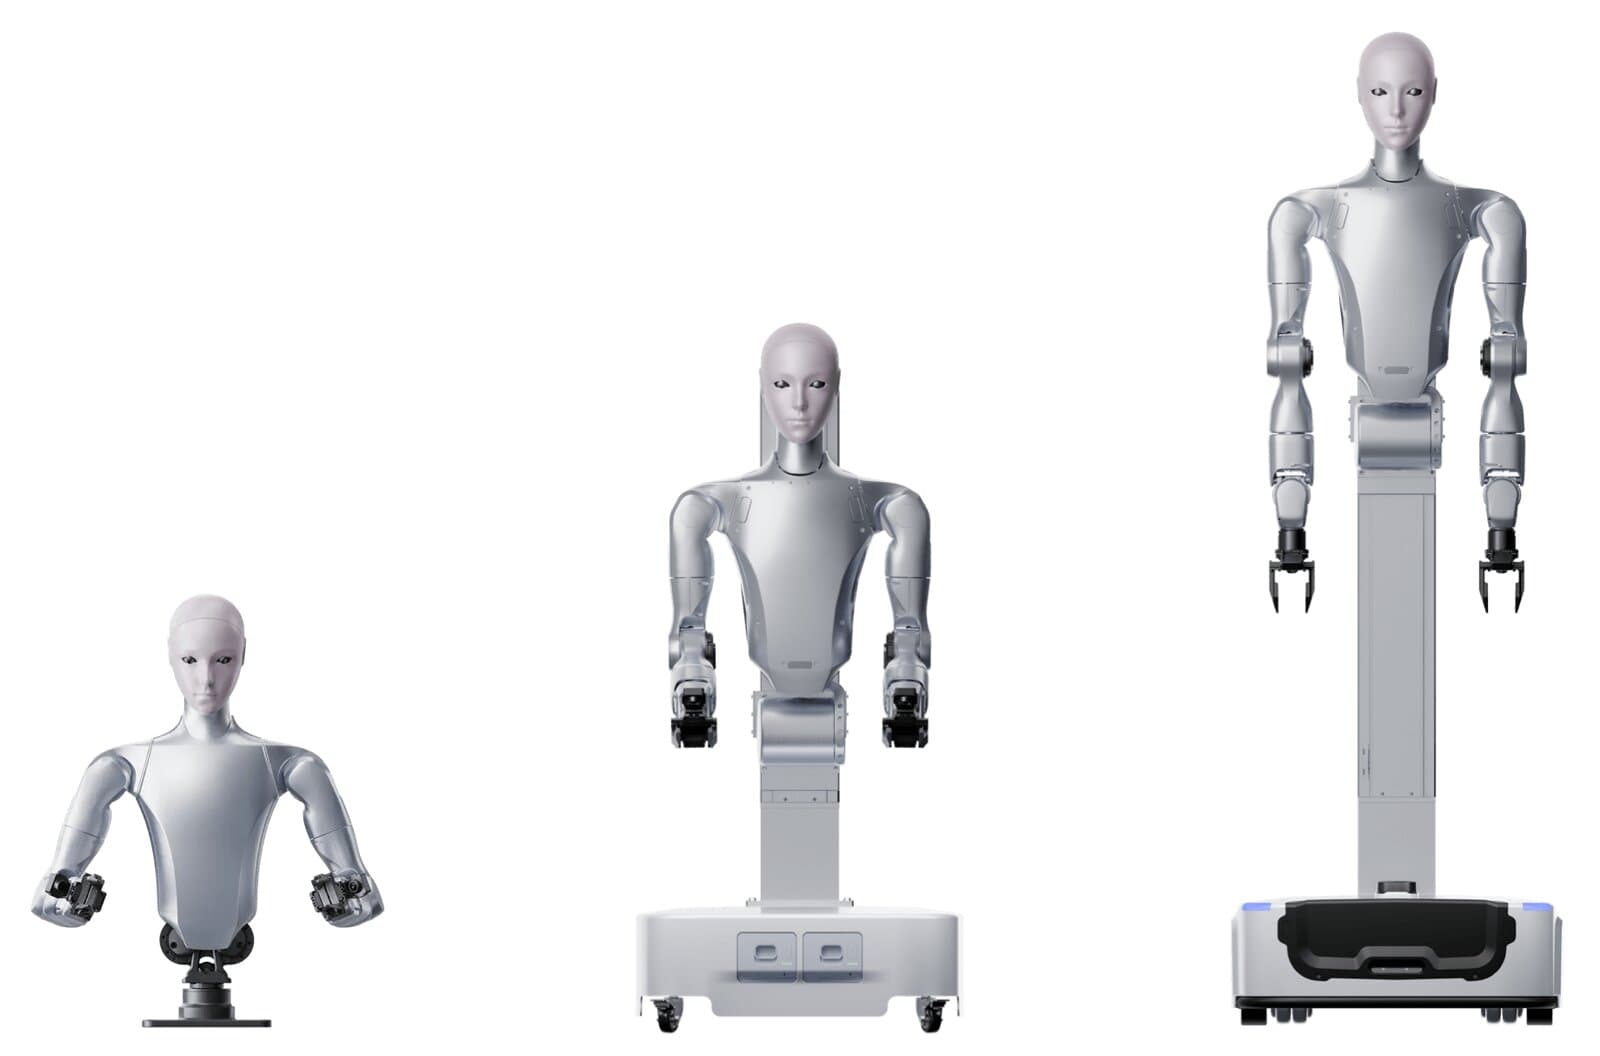
H2-D
Mais ações
Dual-arm humanoid line with manual-move Standard and mobile Flagship chassis
Mais da Unitree RoboticsAccording to Unitree, H2-D is a dual-arm humanoid product line for industrial operations, commercial services and research. Standard uses a manual-move chassis, while Flagship uses a mobile chassis. The maker lists 19 degrees of freedom and approximately 148 kg for Standard, versus 20 degrees of freedom and approximately 120 kg for Flagship, excluding end effectors from the degree counts. Standard specifies direct power for 7×24-hour operation; Flagship specifies approximately five hours on battery with battery replacement or automatic charging. Arm load depends on arm extension posture, and parameters vary with scenario and configuration.
Solicitar orçamento
Preço
Preço sob consulta: o fabricante não publica um preço. Peça orçamento para sua configuração.
Pedir orçamentoAlternativas
Não há alternativas comparáveis com dados suficientes no catálogo.
Perguntas frequentes
- Quanto custa Unitree Robotics H2-D?
- Preço sob consulta: o fabricante não publica um preço. Peça orçamento para sua configuração.
- Quais especificações de Unitree Robotics H2-D são conhecidas?
- Carga útil: 7 kg
- Quais são as alternativas ao Unitree Robotics H2-D?
- Não há alternativas comparáveis com dados suficientes no catálogo.
- Unitree Robotics H2-D ainda é vendido?
- A disponibilidade atual não foi verificada. Confirme venda e estoque com o fabricante.
Especificações
- Carga útil
- 7 kg
- Alcance
- ~0.6 m (single arm, excluding dexterous hands)
Casos de uso
SDKs e programação
Detalhes informados pela fonte
Estes campos preservam a redação informada por fontes do fabricante ou regulatórias. Não são métricas de comparação padronizadas; confirme os dados atuais na fonte oficial.
- armPayloadQualifier
- The maximum load of the arm varies greatly under different arm extension postures.
- baseComputing
- PC1: Intel Core i5 (Platform Capabilities) PC2: Intel Core i7 (Custom Development)
- connectivity
- WiFi 6 & Bluetooth 5.2
- endEffectorOptions
- Optional 2-Finger Gripper / 3-Finger Dexterous Hand / 5-Finger Dexterous Hand
- flagshipBattery
- Quick-Release Base Battery: 48V/30Ah (1.44 kWh)
- flagshipBatteryLife
- Battery Power Supply: Approx. 5h (Replaceable Battery / Auto Charging)
- flagshipChassisSensors
- LiDAR ×1 Depth Camera ×1 Physical Collision Sensor ×2 Ultrasonic Sensor ×2
- flagshipColumnDegreesOfFreedom
- 1
- flagshipConfiguration
- H2-D Flagship — Mobile Chassis
- flagshipDegreesOfFreedomExcludingEndEffector
- 20
- flagshipDimensions
- Min. Column Height:1200x576x633mm Max. Column Height:1700x576x633mm
- flagshipDriveSystem
- Servo motors, dual-wheel differential drive, supports 360° in-place rotation
- flagshipLiftTravel
- 0.46m
- flagshipMaximumMobilitySpeed
- Up to 1.5 m/s
- flagshipWeightWithBattery
- Approx. 120Kg
- maximumArmJointTorque
- 120N.M
- maximumArmPayload
- Peak: ~15 kg Rated: ~7 kg
- maximumLiftSpeed
- Up to 200 mm/s
- parameterQualifier
- Parameters may vary in different scenarios and configurations
- perceptionSensors
- Humanoid Binocular Camera with Wide Field of View ×1 Wrist HD Camera ×2
- secondaryDevelopment
- SDKs and APIs; secondary development supported
- singleArmDegreesOfFreedom
- 7
- singleArmReachExcludingHands
- ~0.6m
- standardBattery
- Quick-Release Base Battery: 48V/18Ah (864Wh)
- standardColumnDegreesOfFreedom
- 2
- standardConfiguration
- H2-D Standard — Manual-Move Chassis
- standardDegreesOfFreedomExcludingEndEffector
- 19
- standardDimensions
- Min. Column Height:1200x560x605mm Max. Column Height:1700x560x605mm
- standardLiftTravel
- 0.36m
- standardPowerSupply
- Direct Power Supply: 7*24H
- standardWeightWithBattery
- Approx. 148Kg
- waistPitchRange
- Pitch:0°-115°
Construir uma versão DIY
Transforme os usos deste robô em um pequeno protótipo DIY.