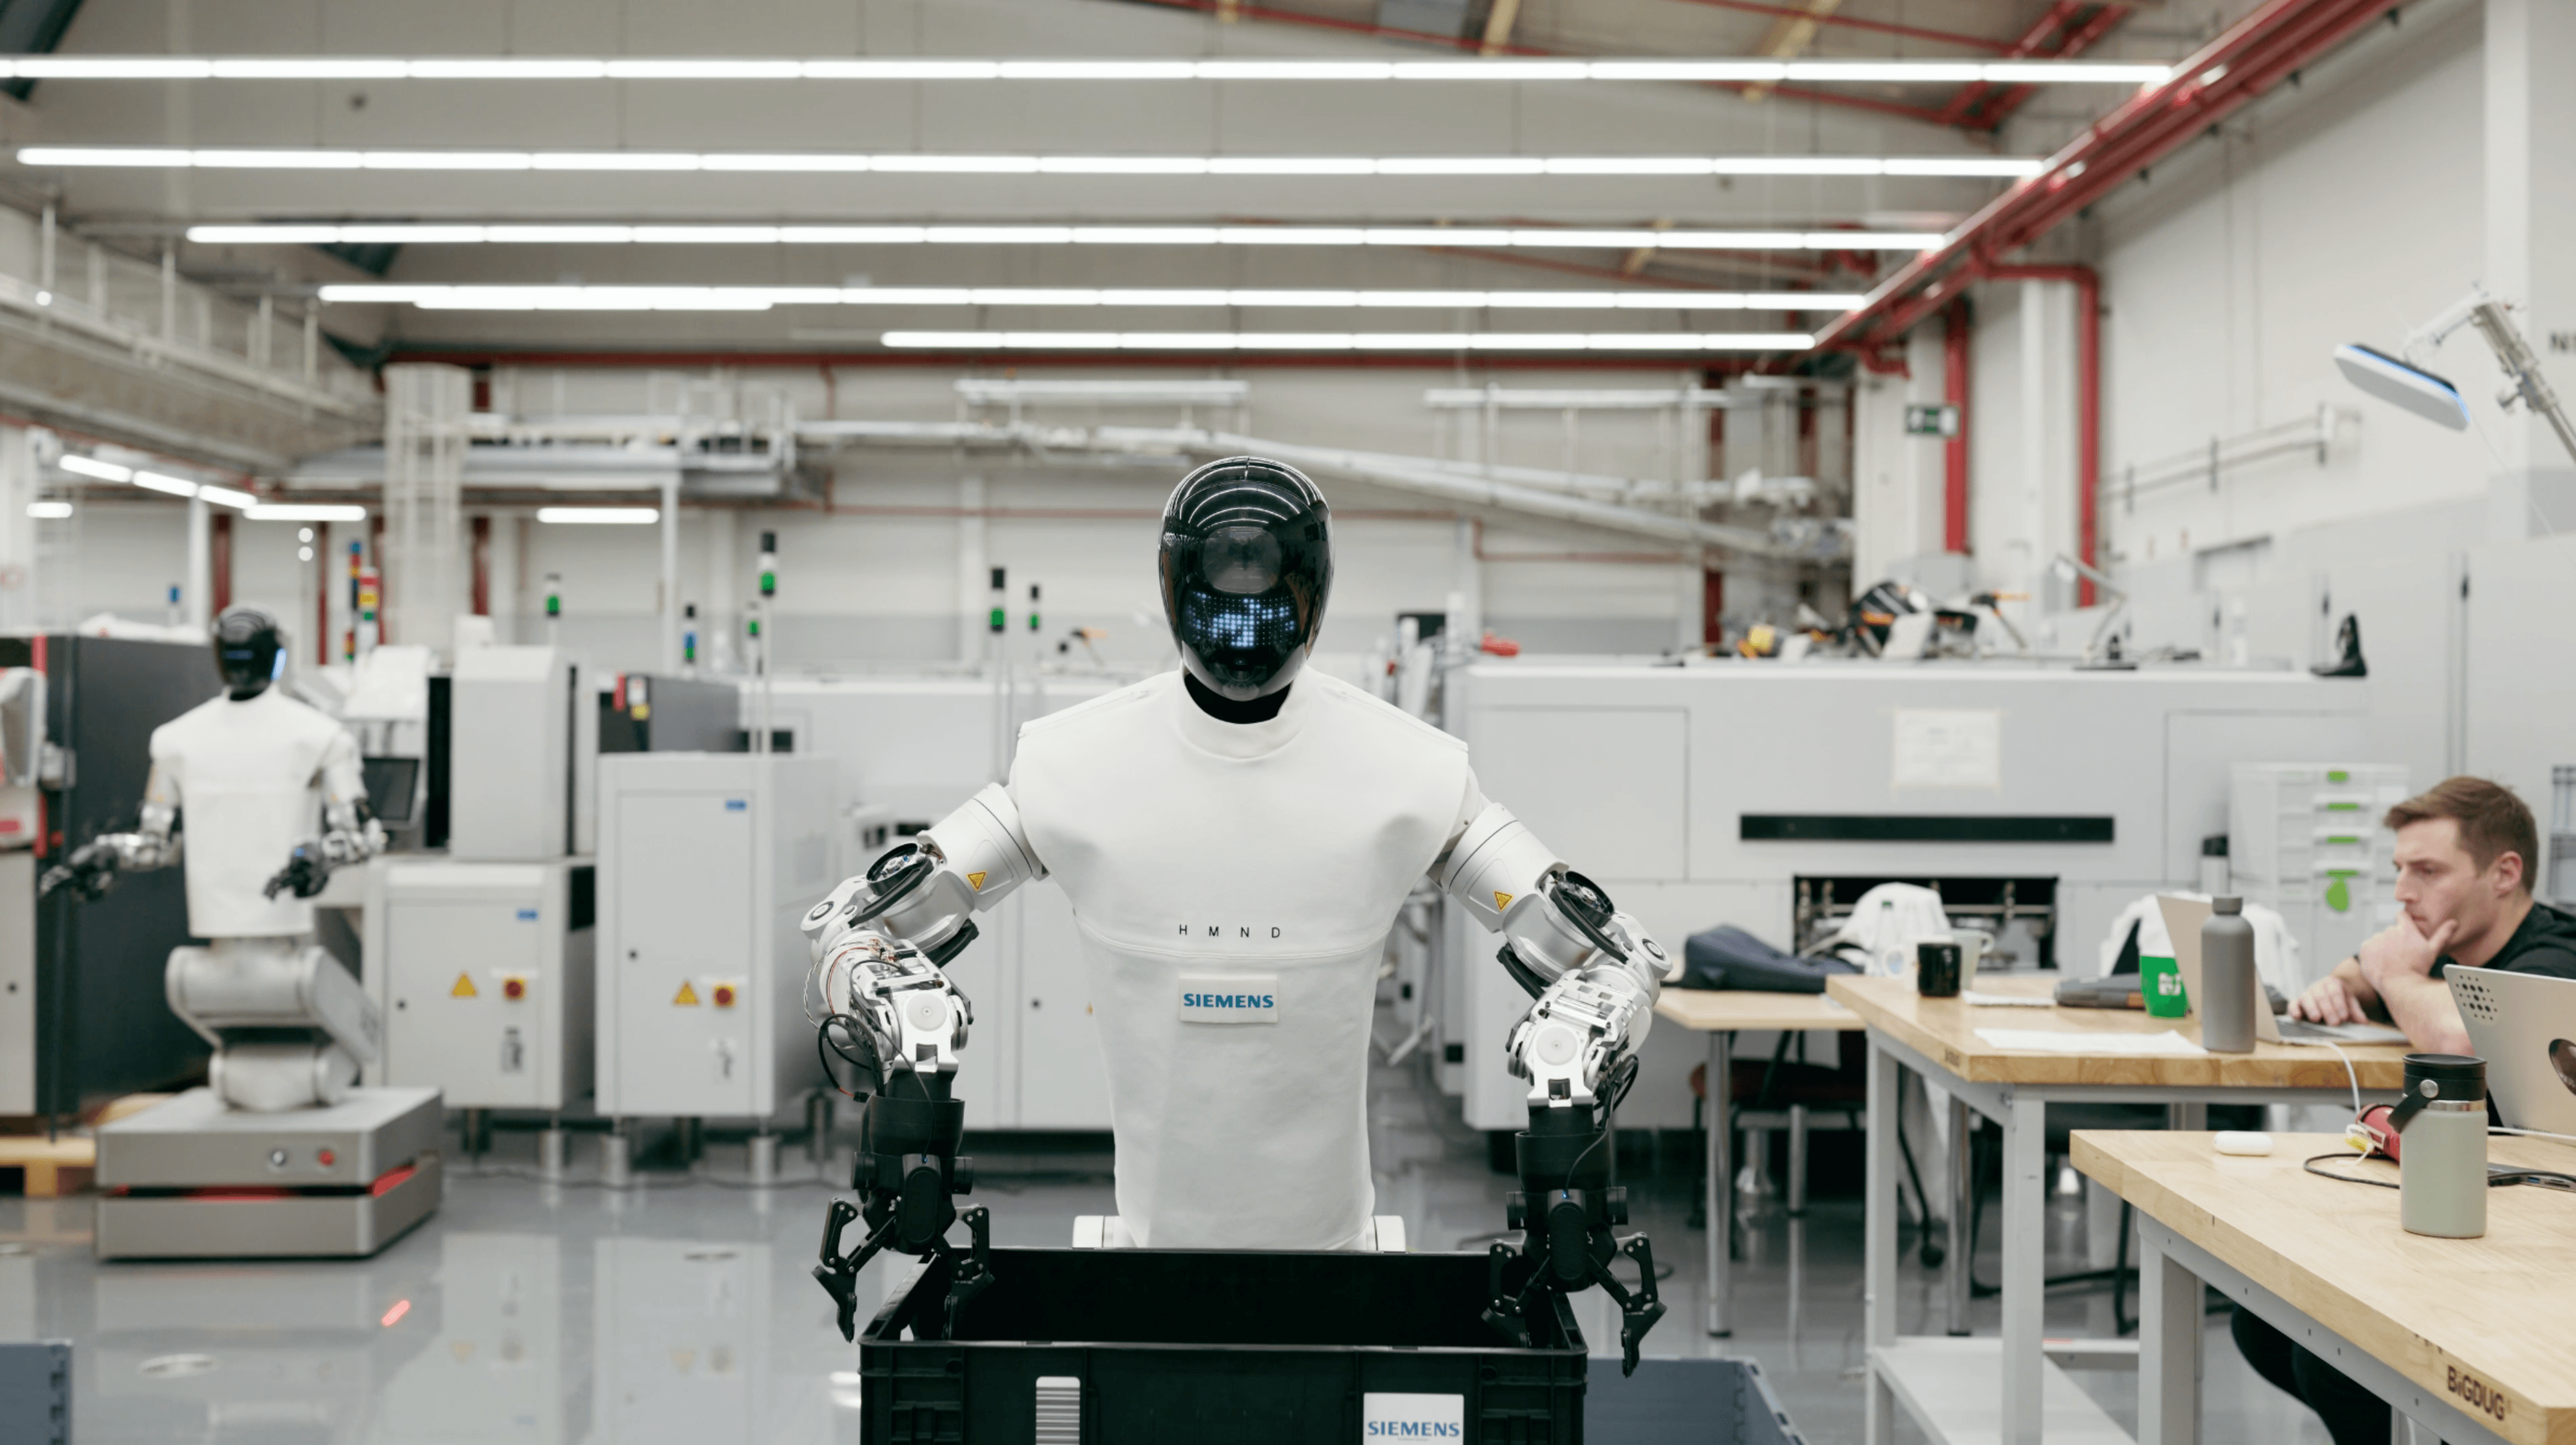
Humanoid扩大与NVIDIA的机器人边缘运行时合作
Humanoid正与NVIDIA为下一代机器人开发机载运行时,将现有的仿真与训练工作延伸至机器人本体上的计算。
面向未来机器人的机载基础
英国机器人企业Humanoid于2026-10-21宣布扩大与NVIDIA的合作,为下一代人形机器人开发机器人边缘运行时。这项工作旨在将传感、AI与控制整合到机器人本体上。Humanoid将其描述为支撑更复杂模型的计算基础,使模型能够感知物理世界、进行推理并作出响应。
计划中的架构包括用于机载计算的NVIDIA Jetson Thor,以及NVIDIA Isaac OS、NVIDIA Holoscan Sensor Bridge和NVIDIA Holoscan SDK。Humanoid表示,这些技术将支持传感器数据处理、机载AI,以及感知、推理与控制之间的协调。公告将这些能力定位为下一代机器人的开发内容。
延续现有仿真流程
这项合作建立在Humanoid已用于开发流程的NVIDIA工具之上。该公司表示,自早期阶段起便使用NVIDIA Isaac Lab和NVIDIA Isaac Sim,在模型运行于实体机器人之前进行训练与仿真。
Humanoid将运行时开发视为这一流程的延续,把训练与仿真连接到机载运行。该公司称,这种架构能够减少不必要的数据搬移,并简化机器人各项计算任务共享计算资源的方式。这些是制造商提出的预期益处;公告没有提供搭载整套新运行时并投入运行的机器人的实测结果。
区分公告与目录背景
Humanoid公告没有指明哪款机器人将采用这一运行时。Humanoid当前的机器人(HMND 01 Alpha Wheeled)提供独立的产品背景,不能据此认定该机型就是采用对象。
RoboHub的Humanoid品牌页面和人形机器人目录提供该公司在产品目录中的相关背景。Jetson Thor目录信息是关于组件的参考资料,并非其已集成到某款特定机器人中的证据。