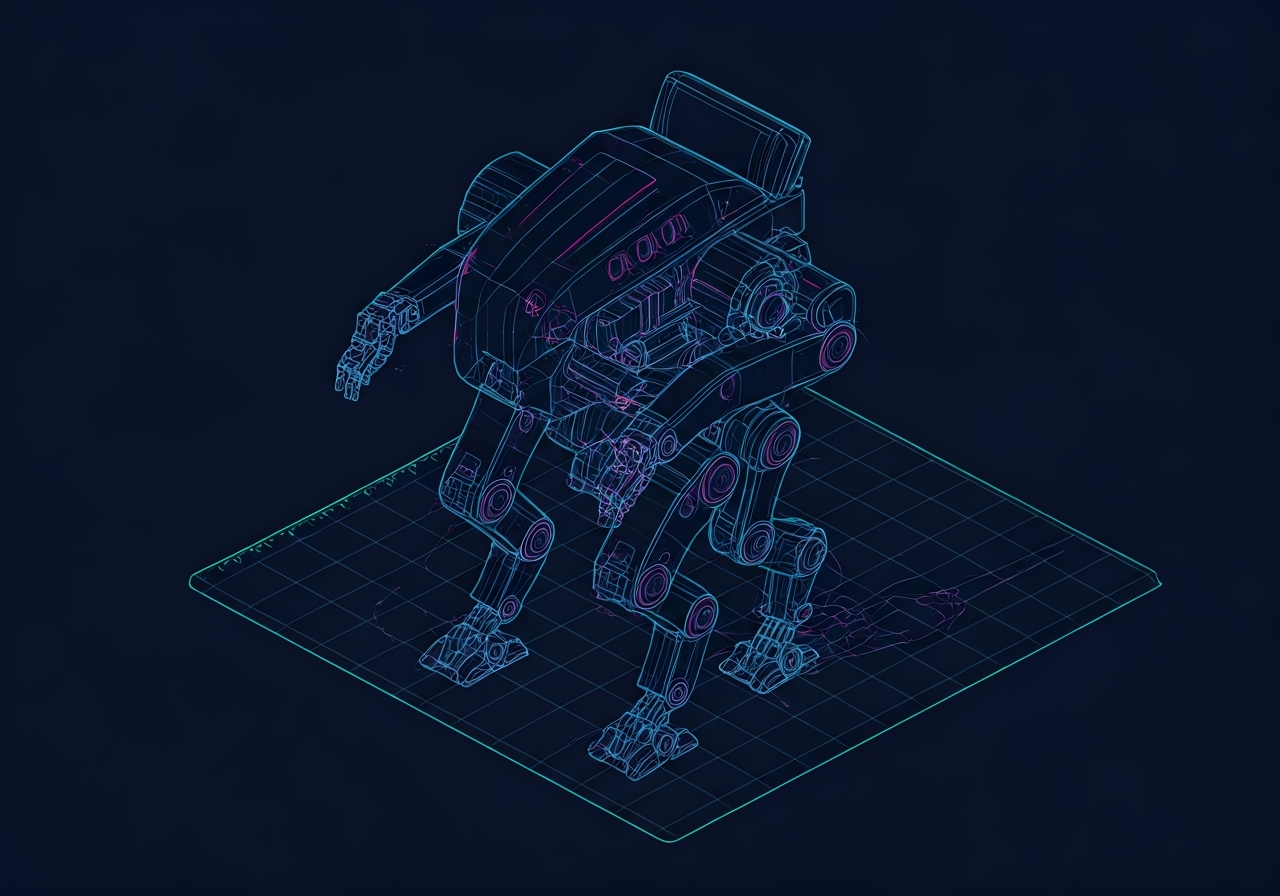
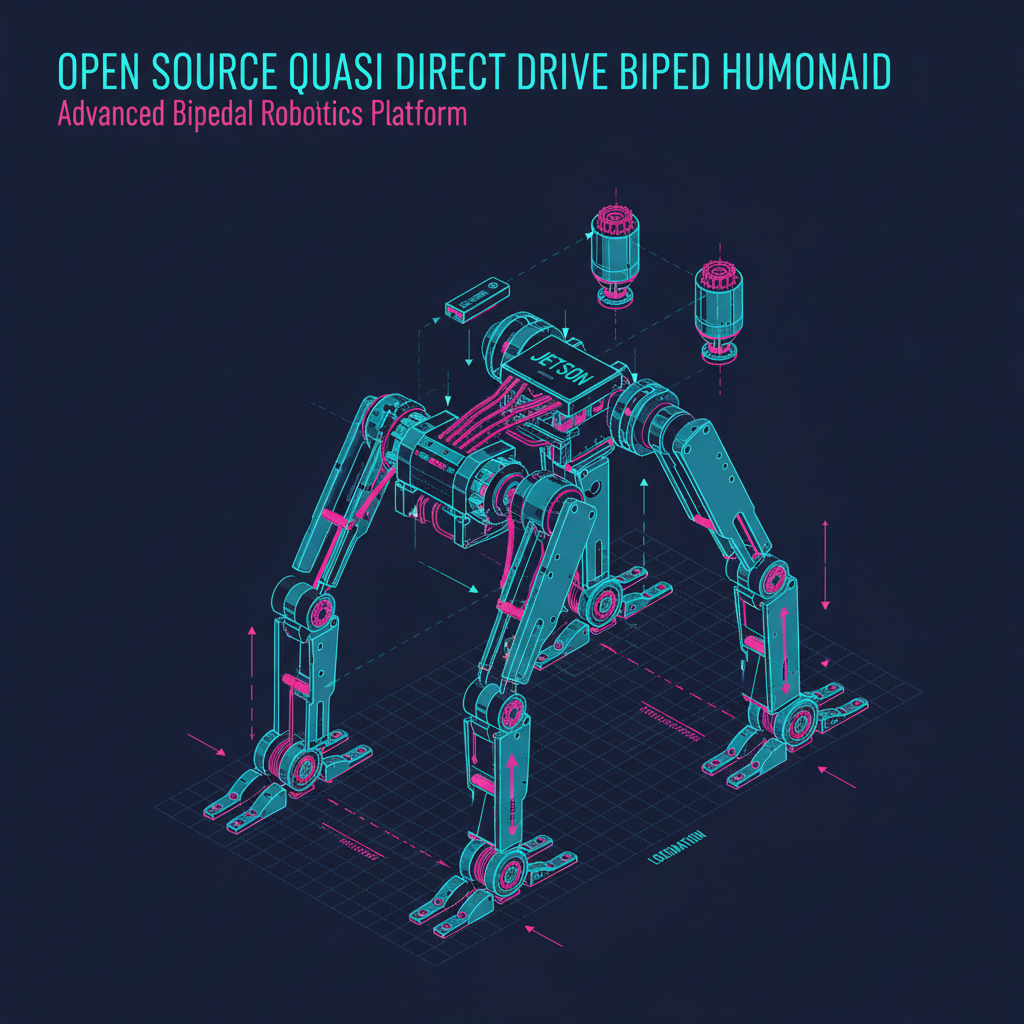
Dwunożny robot kroczący na ramionach inspirowany brachi अध्य
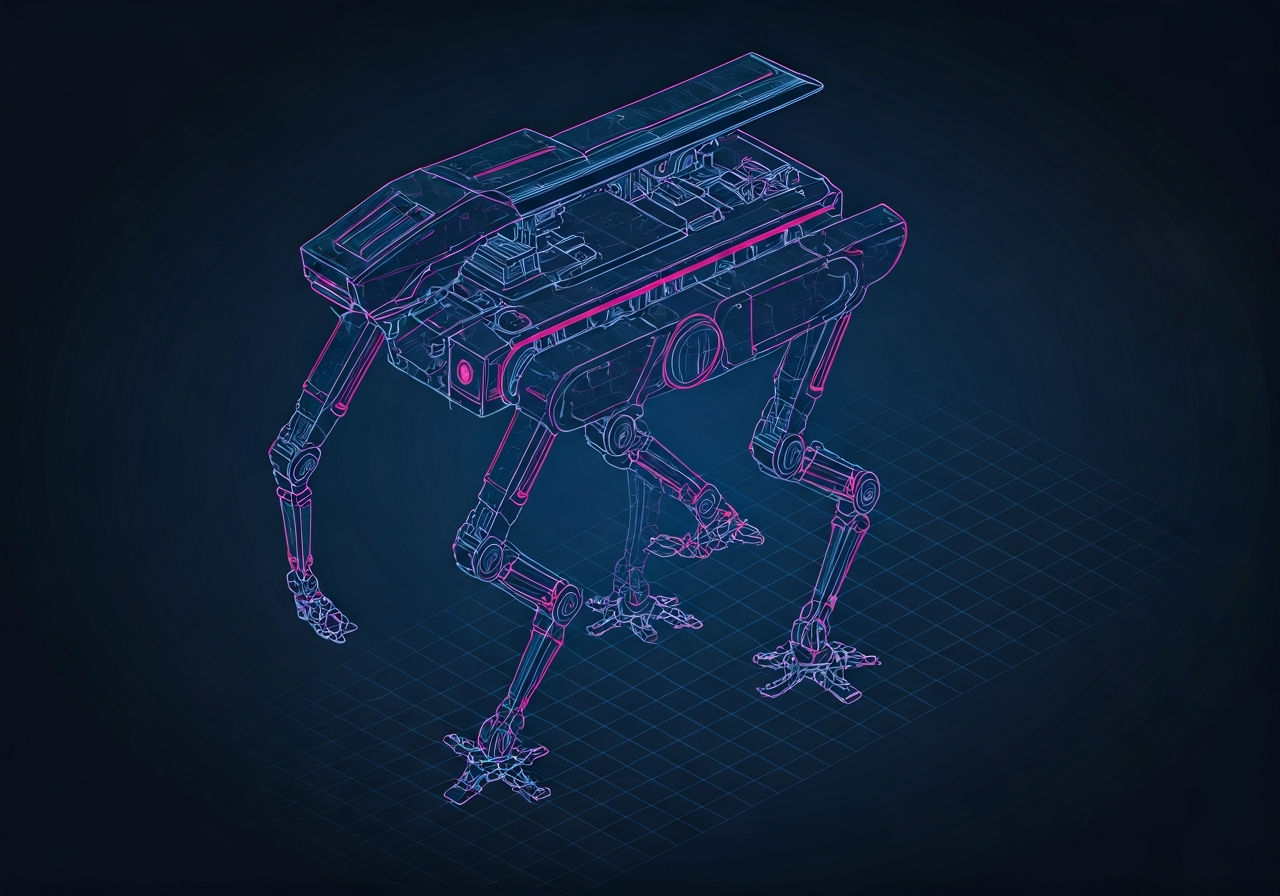
Unikalny robot dwunożny wykorzystujący długie, przegubowe ramiona jako podstawowy środek lokomocji i manipulacji. Taka konstrukcja rzuca wyzwanie klasycznemu chodzeniu na nogach, stawiając na siłę górnej części ciała i równowagę w zróżnicowanym terenie.
Original prompt (angielski)
Project Specification – Arm-Locomotion Biped Robot
Ce projet consiste à concevoir un robot mobile inspiré du mouvement humain, utilisant deux bras longs comme système principal de locomotion. Le corps central contient les composants électroniques (microcontrôleur et batterie) et sert de centre de gravité.
Le robot doit pouvoir avancer, reculer, tourner, se stabiliser et manipuler de petits objets grâce à un mouvement alternatif des bras. Les bras articulés assurent le support du poids et la propulsion.
Le contrôle est assuré par un microcontrôleur avec des mouvements programmés et une alimentation par batterie rechargeable. Des améliorations futures peuvent inclure des capteurs et une intelligence artificielle.
Like this idea? Build it.
Open the Builder pre-filled with this concept. Get a real BOM, render, schematic and firmware in 30 seconds.