Community idea
Humanoidalny dwunożny robot open source z napędem quasi-bezpośrednim
Kompaktowy, otwartoźródłowy robot humanoidalny napędzany siłownikami quasi-direct-drive o wysokim momencie obrotowym, zapewniający dynamiczną równowagę i naturalny chód. Obniża próg wejścia do zaawansowanych badań nad robotyką dwunożną i ekspresyjnej teleoperacji dzięki łatwo dostępnym metodom produkcji.
Translated from EN (auto)
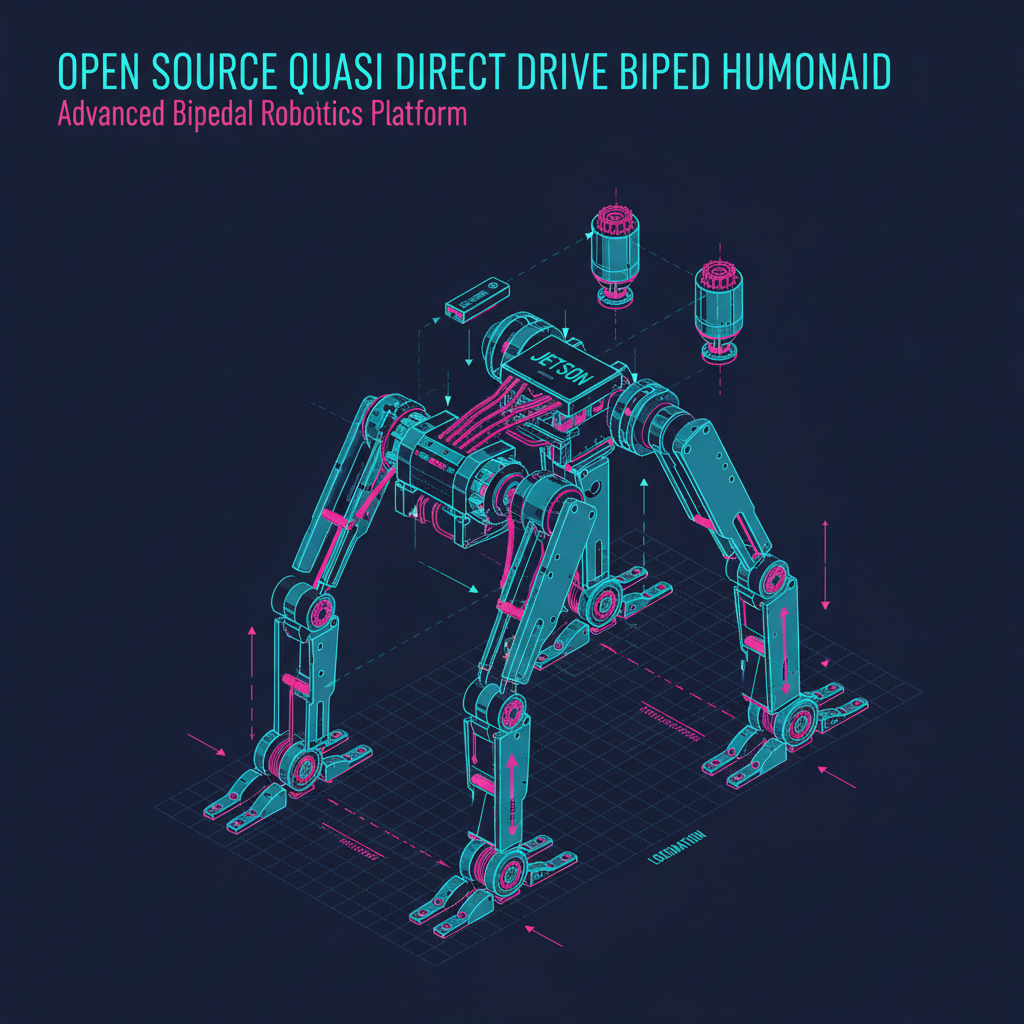
AI sketch · RoboHub AI
0 upvotes👁️ 12 views
Original prompt (angielski)
humanoid
Like this idea? Build it.
Open the Builder pre-filled with this concept. Get a real BOM, render, schematic and firmware in 30 seconds.
Related ideas
Comments (0)
Markdown supported (**bold**, links, lists)
…